
PL

Zbudowaliście robota.Dostarczamy Field.
Warstwa operacyjna spójności for Physical AISprzęt zapewnia ciało. AI zapewnia możliwości. MetaCore zapewnia ciągłość. Kontekst, historia interakcji, odtworzenie, dowody i uprawnienia o określonym zakresie pozostają znaczące w czasie – ponad istniejącym stosem robotyki.
Robot ma już ciało i logikę. MetaCore dodaje spójność operacyjna.
MetaCore nie jest kolejnym mózgiem robota ani kontrolerem. Jest to warstwa znajdująca się nad istniejącym stosem, która zachowuje wspólny stan pomiędzy ludźmi, inżynierią i maszynami — dzięki czemu kontekst, decyzje, dowody i potwierdzone doświadczenie nie znikają po każdym zadaniu.
Mechanika, elektronika, czujniki, siłowniki i fizyczne ciało robotyki.
Firmware, ROS2, PLC, planowanie ruchu, VLA/modele i wykonanie deterministyczne.
Kontekst, pamięć, refleksja, dowody, ludzkie intencje, autorytet i wiedza inżynierska w jednym ciągłym stanie.
MetaCore Engineer + Zespół roboczy
Kontekst projektu, koordynacja Master AI, wymagania, CAD/BOM, dostawcy, testy, pomiary, historia decyzji, przekazania i potwierdzona wiedza inżynierska.
ZESPÓŁ ROBOCZY · MISTRZ AI · PAMIĘĆ INŻYNIERSKAMetaCore Robot Runtime
Work Semantics, Work Object, Operacyjna Zdarzenia, Skill Inteligencja, powrót do zdrowia, przekazanie człowieka, historia zdrowia i potwierdzona pamięć operacyjna powyżej istniejącego stosu robotyki.
KONTEKST · UMIEJĘTNOŚCI · WYDARZENIA · PAMIĘĆMetaCore Corporate Context
Zespoły, projekty, fabryki, floty robotów, CNC, PLC, dostawcy i zasady organizacyjne stają się jednym modelem kontekstowym z wyraźnymi uprawnieniami i strukturą audytu.
WIELE ODDZIAŁÓW · FLOTA · ZARZĄDZANIE · DOWODYOd samodzielnego urządzenia do jeden żywy system produkcyjny.
Centrum dla inżynierów, specjalistów elektryków, mechaników i zespołów automatyków. Łączymy sprzęt fizyczny ze sterowaniem, kontekstem i podejmowaniem decyzji przez operatora – bez zastępowania tego, co już działa niezawodnie.
Robotics
Człowiekoidy, manipulatory, coboty, roboty mobilne, wizja maszynowa i bezpieczne wykonywanie ruchu.
ROS2 · Isaac · MoveIt · Dostawca SDKCNC i produkcja
Obrabiarki, narzędzia, detale, kontrola jakości i informacje zwrotne z doświadczenia w cyklu produkcyjnym.
CNC · CAM · G-CODE · QAInżynieria elektryczna
PLC, serwonapędy, przetwornice częstotliwości, wejścia/wyjścia, monitorowanie energii i sygnały diagnostyczne.
PLC · SERWO · VFD · MODBUSMechanika
Siłowniki, reduktory, siły, tolerancje, wibracje, temperatura i cykl życia komponentów.
AKTUACJA · SIŁA · TOLERANCJASmart sterowanie
Synteza czujników, cyfrowe bliźniaki, receptury, stany i adaptacyjne sterowanie procesami.
OPC UA · MQTT · CYFROWY TWINIntegracja systemu
Sprzęt różnych producentów otrzymuje wspólny obiekt pracy, język zdarzeń i historię z możliwością audytu.
EDGE · API · WYDARZENIA · WIEDZARóżne roboty. One company pamięć.
MetaCore Field utrzymuje jeden zarządzany, wspólny stan dla projektów, inżynierów, AI zespołu roboczego i różnych robotów. Każda maszyna otrzymuje tylko taki kontekst, jakiego potrzebuje, a jej zdarzenia wracają do pamięci operacyjnej firmy.
współrzędne; nigdy nie przeważa nad ludźmi
Rozdziela pracę między specjalistyczne role, zachowuje wspólny kontekst projektu, konsoliduje wynik i przekazuje pakiet decyzyjny odpowiedzialnemu inżynierowi lub menedżerowi.
Mechanika + robotyka + elektryka + QA
Dyscypliny działają w tym samym kontekście projektu, redukując utratę wiedzy pomiędzy ludźmi, zmianami, zmianami, dostawcami i etapami walidacji.
Świadomy człowieka, a nie „człowiek w maszynie”
MetaCore pomaga robotowi lepiej zrozumieć ludzkie intencje, warunki pracy, granice, niepewność i moment, w którym musi się zatrzymać lub zapytać osobę.
Z maszyny wykonującej do stałym, świadomym kontekstu partnerem.
Digital Heart nie jest imitacją emocji. Jest on zaimplementowany dla robota: ciągła relacja i kontekst pracy, pamięć operacyjna, refleksja powiązana z dowodami, granice międzyludzkie i potwierdzone doświadczenie inżynieryjne.
Maszyna, która nie zaczyna od zera.
Model może ulec zmianie. Robot może się zmienić. Ale Work Objects historia decyzji, doświadczenie w procesie zdrowienia i granice określone przez człowieka muszą pozostać.
Człowiek nie wysyła już całego świata. Wysyłają resztę.
Stanowa kompresja intencji interpretuje ludzki język jako ΔIntencję w kontekście stałego, wspólnego kontekstu operacyjnego. System rekonstruuje odpowiedni stan tylko wtedy, gdy jest on wystarczająco wiarygodny.
Ekspert obok człowieka. Człowiek prowadzi.
Operator Layer nie wypycha człowieka z procesu. Zbiera stany maszyn, wyjaśnia ryzyko, zapewnia kontekst decyzyjny i wstrzymuje wykonanie, gdy wymagana jest zgoda inżyniera.
 JEDEN EKSPERT · WIELE SYSTEMÓW
Człowiek nie musi rozmawiać z dziesięcioma różnymi botami.
Komunikują się z jednym znajomym ekspertem. Ekspert zna kontekst, wybiera odpowiednie urządzenie lub agenta oprogramowania, koordynuje działanie i przekazuje człowiekowi jednoznaczny wynik.
Urządzenia już wiedzą, jak wykonać. System musi rozumieć pracę.
Stosy sterujące rozwiązują trajektorie, cykle serwo, logikę PLC, działanie silnika i symulację. „0” stoi ponad wykonaniem: reguluje semantykę pracy, ryzyko, historię prób, akceptację ludzi i informację zwrotną do systemu.
Jeden operator. Pełny stan produkcyjny.
MetaCore łączy CNC, robota, PLC, czujniki i historię procesów w jedno zrozumiałe pole decyzyjne.
Wykonanie skryptowe
- No shared skill pamięć
- Błędy są słabo wyjaśnione
- Nowy obiekt oznacza nowe strojenie
- Doświadczenie jest rozproszone po robotach i operatorach
Inteligencja operacyjna
- Praca ma Context
- Błędy są klasyfikowane
- Człowiek otrzymuje wyraźne przekazanie
- Wiedza jest wersjonowana i weryfikowana
Urządzenie nie wystarczy z poleceniem. System musi to zrozumieć co oznacza ta praca.
CNC, robot lub PLC potrafią precyzyjnie wykonać program. MetaCore dodaje cel, stan obiektu, ryzyko, historię wcześniejszych prób i jasną zasadę przekazania dla operatora.
Dlaczego operacja jest potrzebna i gdzie pasuje do ogólnego przepływu produkcji.
Limity dotyczące człowieka, części, narzędzia, sprzętu i procesu.
Czego próbowano, w jakich warunkach, z jakimi parametrami i rezultatem.
Kiedy zatrzymać się automatycznie i jaki pakiet decyzyjny przekazać inżynierowi.
Myśl nie jest bezpośrednim poleceniem motorycznym. Staje się bezpiecznie interpretowaną intencją.
Nieinwazyjny EEG może wykryć ograniczony, wcześniej wytrenowany zestaw ludzkich zamiarów. MetaCore nigdy nie pozwala, aby sygnał neuronowy bezpośrednio sterował elementami wykonawczymi: konwertuje wykryty zamiar na Work Object, sprawdza kontekst, ryzyko i uprawnienia, a dopiero potem wysyła ograniczone zadanie do warstwy wykonawczej robotyki.
Nieinwazyjny EEG wychwytuje cechy aktywności elektrycznej.
Artefakty są filtrowane i wyodrębniane są cechy stabilne.
Klasyfikuje się ograniczony zestaw przeszkolonych zamiarów.
Zamiar jest powiązany z przedmiotem, środowiskiem i ryzykiem.
Sprawdzane są granice autonomii i zdefiniowana przez politykę bramka autoryzacji/zatwierdzenia.
ROS2, PLC lub sprzedawca SDK wykonuje akcję fizyczną.
Praktyczne systemy zwykle rozpoznają ograniczony zestaw zamiarów lub poleceń, podczas gdy trajektorią i stabilizacją zajmuje się oprogramowanie sterujące robotem.
Opóźnienie, dokładność klasyfikacji, indywidualna kalibracja, zmęczenie, fałszywa aktywacja i zasady bezpieczeństwa muszą zostać zweryfikowane w drodze niezależnych testów.
MetaCore łączy nad automatyzacją — bez jego niszczenia lub wymiany.
Kontroler PLC, CNC, ROS2 lub producent SDK pozostają odpowiedzialni za kontrolę deterministyczną. „0” ich nie zastępuje — przekształca stan w zrozumiałą decyzję inżynierską, łączy kontekst i pozostawia władzy decyzyjnej rolę autoryzowaną przez politykę i zakres.
Warstwa integracyjna, a nie inwazyjna
Zaczynamy od realnych sygnałów, historii pracy i zdarzeń operacyjnych. MetaCore wyjaśnia, co się dzieje, co warto zrobić i jakie jest ryzyko – podczas gdy kontrolowane działanie pojawia się tylko z jasnymi limitami, aprobatą i ścieżką wycofania.
Nie tylko program czy umiejętność. Kompletna umowa o pracę.
Work Object nie jest poleceniem dla maszyny. To jasna umowa o pracę: co osiągnąć, nad czym pracujemy, jakich granic nie wolno przekraczać, kiedy Ekspert AI musi się zatrzymać i co musimy udowodnić po zakończeniu.
mission: obudowa łożyska maszyny
machine: CNC_5AXIS_04
part: housing_AL6082_batch_27
tool: endmill_D10_T17
constraints:
  spindle_load_max: 82%
  vibration_rms_max: 2.8 mm/s
  dimensional_tolerance: ±0.03 mm
recovery:
  pauza_feed → narzędzie_kontrolne → recenzja_operatora
human_intent:
  precyzyjna obudowa, żadnych ukrytych kompromisów
expected_result:
  surface_Ra ≤ 1.6 μm
  dimensions_validated: true
  decision_trace: complete
To nie jest kolejne polecenie dla urządzenia. Decyzja uzasadniona inżynierią.
MetaCore AI Expert łączy stan sterownika, sygnały procesowe, wymagania dotyczące części i doświadczenia z poprzednich cykli. Inżynier nie otrzymuje alarmu, ale wyjaśniony pakiet decyzji.
Wzrost wibracji koreluje z obciążeniem narzędzia T17, a nie mocowaniem przedmiotu obrabianego. Proces jest nadal bezpieczny, jednak obecny tryb zwiększa ryzyko wad powierzchniowych.
Odczytuje stan urządzenia i procesu.
Oddziela objaw od przyczyny.
Proponuje działanie, ograniczenia i wynik.
Człowiek aprobuje lub zatrzymuje się.
Weryfikuje wynik i zapisuje doświadczenie.
Czujniki dostarczają sygnały. MetaCore rozumie sytuację.
Jeden pomiar może kłamać, opóźniać się lub pokazywać tylko część problemu. MetaCore AI Expert wyrównuje niezależne źródła, ocenia ich niezawodność i przekształca dane telemetryczne w wnioski inżynieryjne.
Cztery niezależne kanały potwierdzają tę samą przyczynę. Kierunek temperatury i siły wyklucza przegrzanie przekładni i luźne mocowanie.
Wniosek poparty zestawieniem wielu niezależnych źródeł.
Inżynier widzi, jakie dane doprowadziły do postawienia diagnozy.
Stan jest powiązany z przyczyną, ryzykiem i następnym działaniem.
Człowiekoid nie tylko się porusza. W każdej chwili przelicza równowagę całego ciała.
Kiedy robot stawia kroki, podnosi część lub wyciąga ramię, zmienia się środek masy, siły kontaktowe i dostępna rezerwa momentu obrotowego. Niski poziom MPC, WBC lub kontroler polityki stabilizuje ciało; MetaCore rozumie, co ten ruch oznacza dla zadania i ryzyka.
Przedłużenie ramienia przesuwa CoM w stronę krawędzi podparcia. Zmniejszenie prędkości zasięgu o 18% utrzymuje margines stabilności powyżej 70%, bez zmiany trajektorii pobierania części.
Zamyka pętle prądu, prędkości i położenia.
Rozdziela momenty, siły kontaktowe i trajektorię.
Łączy ruch z pracą, ryzykiem, historią i polityką ludzką.
Ustawia cel, limity pracy i reguły zatwierdzania.
Zanim zacznie działać w rzeczywistości, weryfikuje kilka możliwych przyszłości.
Model świata łączy pozycję obiektu, geometrię, kontakty, bliskość człowieka, stan robota i cel zadania. Działania kandydatów są najpierw oceniane w modelu wewnętrznym – dopiero wtedy wybierana jest najbezpieczniejsza i najbardziej użyteczna ścieżka.
Sygnały sensorowe
Stan świata
Możliwe konsekwencje
Najbezpieczniejsze działanie
Doświadczenie oparte na rzeczywistych wynikach
Model cyfrowy przewiduje. System fizyczny weryfikuje. MetaCore zamyka pętlę uczenia.
Wirtualne przewidywanie ogranicza liczbę złych prób fizycznych, ale tylko rzeczywisty wynik pokazuje, czy można zaufać modelowi. MetaCore w sposób ciągły porównuje stan przewidywany i zmierzony, wyjaśnia różnicę i aktualizuje kolejną decyzję.
PĘTLA
Szybkie filtrowanie kandydatów bez zużycia sprzętu.
Tryb ograniczony, monitorowanie czujników i wycofywanie.
Dopiero zweryfikowane doświadczenie staje się wiedzą operacyjną.
Doświadczenie nie pozostaje już w głowie jednej osoby. Staje się wspólne kompetencje systemowe.
MetaCore AI Expert monitoruje proces, łączy sygnały z decyzją i zapisuje nie tylko wynik, ale także jego przyczynę. Tylko doświadczenie potwierdzone przez inżyniera trafia do pamięci produkcyjnej i może pomóc innej maszynie, zmianie lub zespołowi.
Zrozumiałem, dlaczego tak się stało”.
Wibracje CNC_04 wzrosły z powodu rezonansu przy 8420 obr./min. Sprawdzona bezpieczna alternatywa: 7860 obr./min.
- KIEDY
- Wrzeciono 8,2–8,6 tys. obr./min
- CONTEXT
- Narzędzie T12 · Al 6082
- WZORZEC
- Rezonans / chattering
- RECOVERY
- 7 860 obr./min · posuw −4%
Człowiek pokazuje cel. MetaCore tworzy umiejętność. Robot wykonuje pracę.
Nie programujemy scenariusza ruchu na ślepo. MetaCore AI Expert łączy demonstrację człowieka, widok z kamery, siłę, wrażliwość dotykową i ograniczenia mechaniczne w dającą się wyjaśnić, bezpiecznie powtarzalną umiejętność pracy.
the skill
- Zidentyfikowano intencję
- Fazy kontaktowe podzielone na segmenty
- Zbudowana bezpieczna koperta siłowa
- Dodano strategię recovery
- Kontekst obiektu i narzędzia
- Bezpieczne force profile
- Zdarzenia kontaktu i poślizgu
- Granice odzyskiwania i eskalacji ludzkiej
Wizja informuje Cię, gdzie znajduje się obiekt. Wyczucie dotyku informuje Cię, co dzieje się po kontakcie.
Człowiekoidalna dłoń nie stanie się praktyczna dzięki samym lepszym silnikom. Czujniki dotykowe na opuszkach palców i dłoniach muszą wykrywać rozkład nacisku, mikropoślizg, deformację i siłę kontaktu, zanim obiekt się ześlizgnie lub pęknie. Łączy te sygnały z przedmiotem pracy, ryzykiem i bezpieczną korektą.
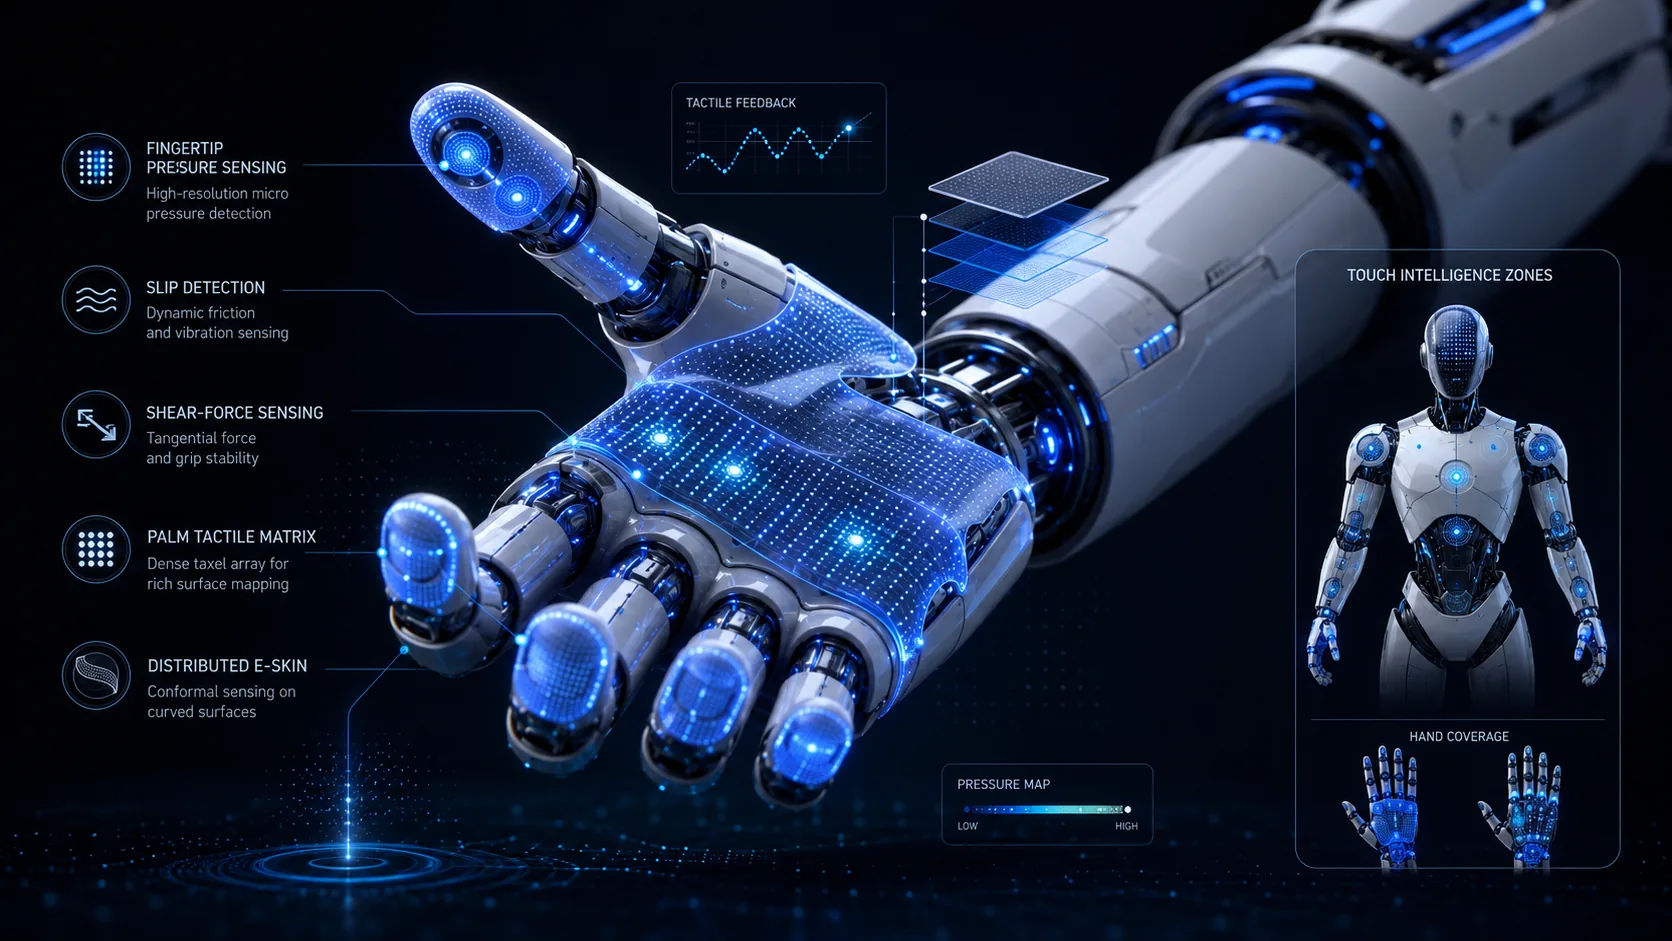
Środek nacisku przesunął się o 1,4 mm, a siła styczna rośnie, ale nie wykryto deformacji obiektu. Zmniejsz siłę palca i przesuń podpórkę w stronę środka dłoni.
Sensory palców
Czujniki na opuszkach palców o wysokiej rozdzielczości rejestrują kontakt, nacisk, teksturę, siłę lokalną i wczesny poślizg.
Skóra taktylna / e-skin
Elastyczne powierzchnie czujnikowe obejmują palce, dłonie i zakrzywione struktury robota, dzięki czemu kontakt jest widoczny poza jednym punktem.
Zintegrowane dotykowe dłonie
Ręka, czujniki, fuzja sygnałów i adaptacyjna kontrola chwytu działają jako jeden system manipulacji w zamkniętej pętli.
Ciśnienie, ścinanie, bliskość i temperatura.
Filtrowanie szumów i przestrzenna mapa kontaktu.
Klasa poślizgu, uderzenia, odkształcenia lub stabilnego chwytu.
Przedmiot, materiał, narzędzie i cel pracy.
Korekta przyczepności, szybkości, pozycji i obwiedni siły.
Wynik jest sprawdzany i zwracany do umiejętności.
Przydatna dłoń potrzebuje sygnałów o niskim opóźnieniu, mapy nacisku przestrzennego, wykrywania poślizgu, granic deformacji i cyklu kontroli chwytu w zamkniętej pętli.
Każde dotknięcie staje się wydarzeniem podlegającym kontroli, a każda udana korekta staje się kandydatem do potwierdzonej kompetencji operacyjnej.
Kamera widzi obiekt. Dotyka go ramię robota. MetaCore rozumie kontakt.
Prawdziwa praca zaczyna się tam, gdzie kończy się wizja: część ślizga się, połączenie stawia opór, powierzchnia odkształca się. MetaCore AI Expert odczytuje siłę, moment obrotowy i pole dotykowe jako jedną historię zdarzeń fizycznych — i pomaga robotowi dostosować działanie, zanim wystąpi awaria.
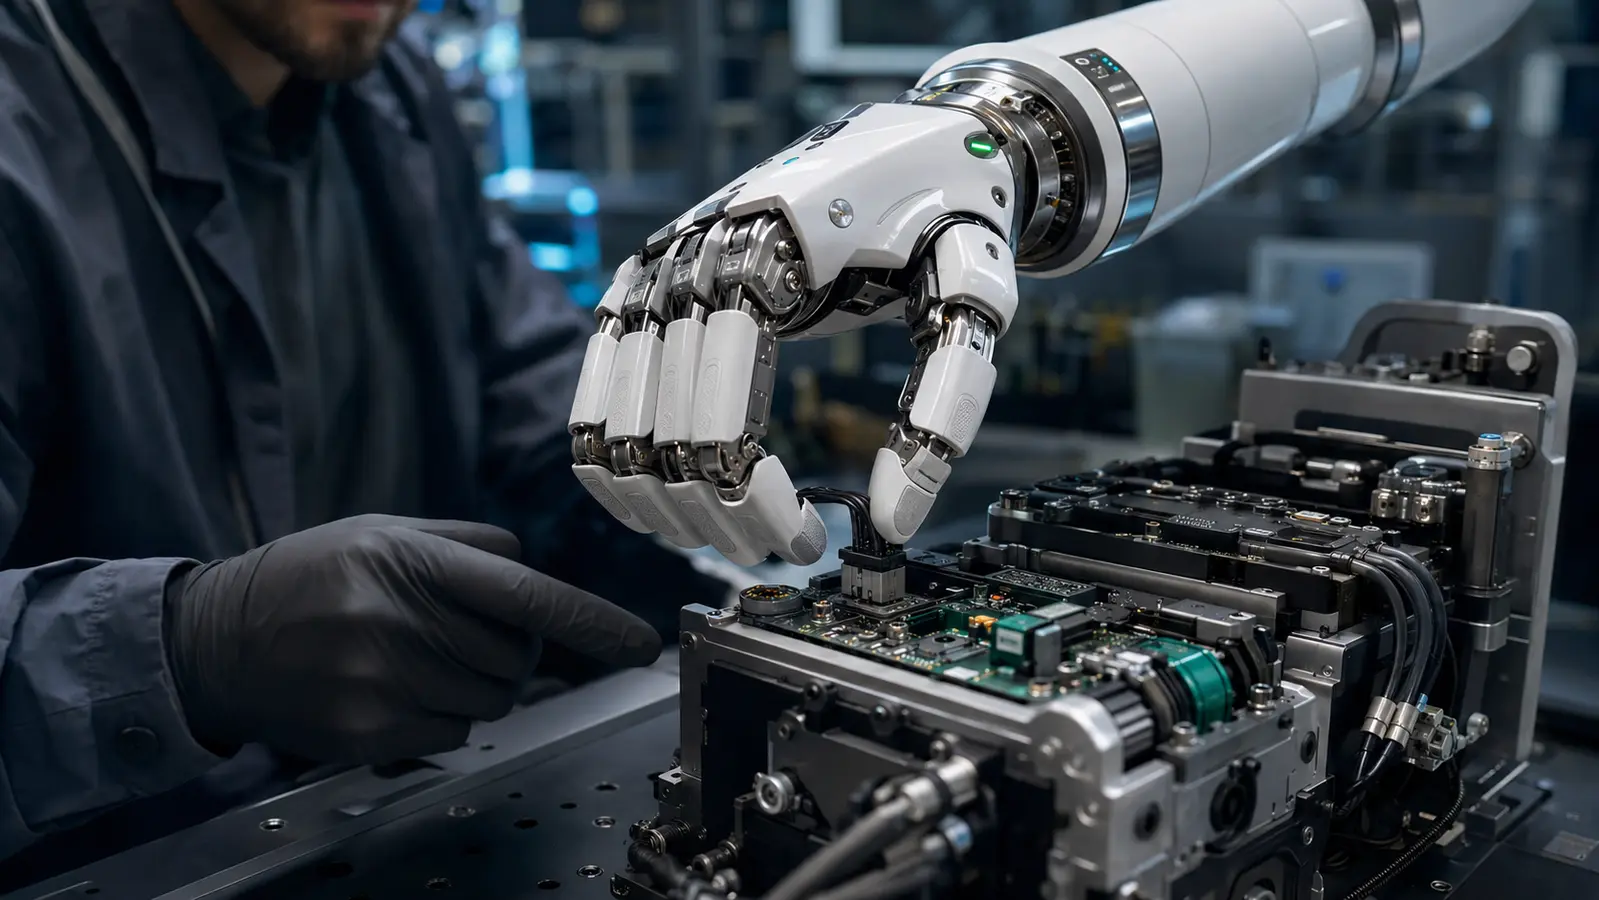
System zmniejszył prędkość, zwolnił siłę i skorygował nadgarstek bez przerywania zadania. Ten profil odzyskiwania został zapisany jako kandydat do zatwierdzenia przez inżyniera.
Nie tylko palce. Pełny cykl od teleoperation to deployment.
Zręczna ręka staje się cenna tylko wtedy, gdy konstrukcja mechaniczna, przenoszenie napędu, wrażenia dotykowe, kontrola, szkolenie, gromadzenie danych, szkolenie strategiczne i rozmieszczenie na miejscu tworzą jeden zamknięty cykl uczenia się.
Układ palców, rozmieszczenie 0, przeciwstawny kciuk, interfejs na nadgarstek i kompaktowe, łatwe w serwisowaniu opakowanie.
Lina ścięgnista, połączenie, przekładnia, siłownik modułowy lub trasa mieszana są wybierane na podstawie zadania, wagi, niezawodności i kosztu.
Sygnały ciśnienia, bliskości, temperatury i poślizgu zmieniają kontakt w zdarzenia operacyjne.
Synergia wielu palców, kontrola pozycji siły, korekcja antypoślizgowa i koordynacja nadgarstka i dłoni.
Demonstracja na ludziach łączy strategię kontaktu ekspertów z danymi dotyczącymi działań robotów.
Wideo, akcja, dotyk, stan stawów, stan chwytaka i profil siły są rejestrowane razem.
Demonstracje i niepowodzenia stają się kandydatami na umiejętności, testami symulacyjnymi i bramkami do walidacji.
Tylko potwierdzone wzorce manipulacji przechodzą od szkolenia do prawdziwej pracy za zgodą człowieka.
Struktura mechaniczna
- Przeniesienie napędu
- Dotykowa / elektroniczna skóra
- System sterowania
- Zdalna obsługa/nauczanie
- Multimodalne gromadzenie danych
- Szkolenie symulacyjne/strategiczne
- Wdrożenie na miejscu
- Pamięć umiejętności operacyjnych
Dłoń jako sprzęt
- Ile palców?
- Ile DoF?
- Jaka jest trasa przejazdu?
- Jaka prędkość i siła?
Ręka jako pętla operacyjna
- Które zdarzenia kontaktu są rozpoznawane?
- Które demonstracje stały się umiejętnościami wielokrotnie używanymi?
- Które niepowodzenia poprawiły strategię?
- Które wzorce są sprawdzane pod kątem wdrożenia?
teleoperation_session:
  task: "insert_connector"
  robot_hand: "dexterous_hand_A"
  drive_route: "mixed_tendon_gear_modular"
  data_streams:
    - video
    - action_mapping
    - joint_state
    - gripper_state
    - tactile_pressure
    - slip_signal
    - force_profile
  contact_events:
    - stable_grip
    - micro_alignment
    - resistance_detected
    - successful_insertion
  metacore_outputs:
    - skill_candidate
    - failure_patterns
    - recommended_training_set
    - validation_required
    - deployment_gate
Decydują małe liniowe „mięśnie”. precyzyjna praca robotyczna.
Mikrocylindry elektryczne to kompaktowe, liniowe moduły uruchamiające ukryte w dłoniach, nadgarstkach, małych zaciskach i mechanizmach precyzyjnej regulacji. Poprzez śruby, nakrętki, prowadnice, sprzężenie zwrotne i zabezpieczenie ograniczające przekształcają obrót silnika w precyzyjny ruch pchająco-ciągnący. U humanoidów te małe mechanizmy często decydują o tym, czy robot może niezawodnie zresetować, wyrównać, napiąć lub precyzyjnie dostosować zadanie.
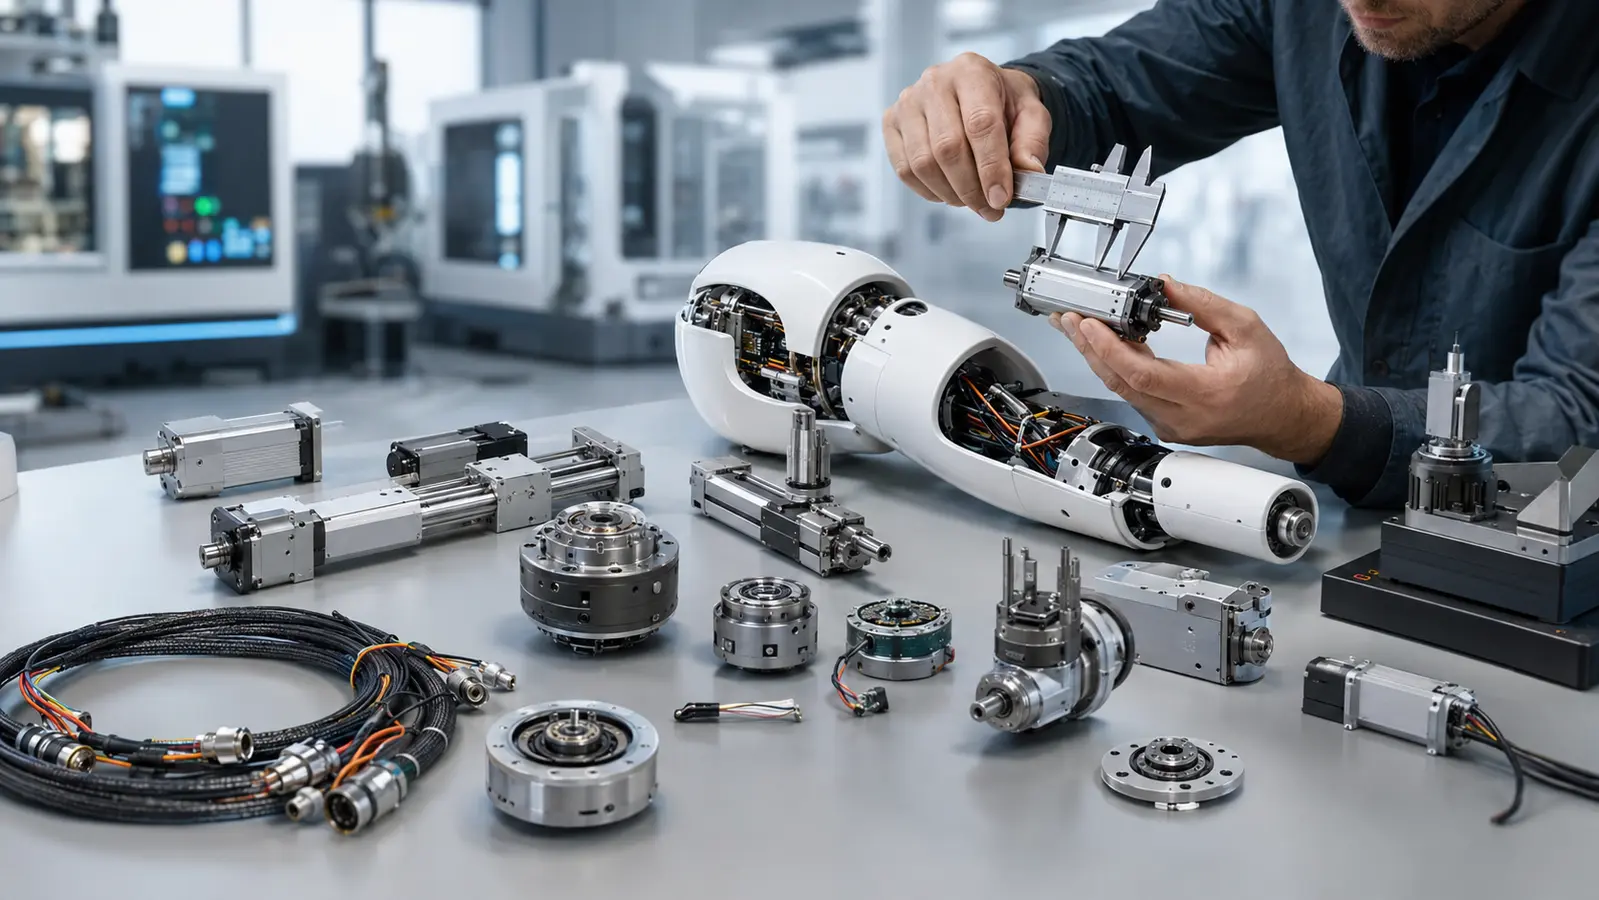
Ruch liniowy o krótkim skoku do wyrzucania, resetowania, zwalniania, otwierania i lokalnej korekcji.
Precyzyjna kontrola siły i skoku chwytaków, osprzętu, efektorów końcowych i mechanizmów po stronie narzędzia.
Niezawodne uruchamianie zatrzasków bezpieczeństwa, ograniczników mechanicznych i interfejsów szybkiej wymiany.
Niewielka korekcja liniowa może dostroić napięcie wstępne kabla i reakcję przekładni palca.
Mikrokompensacja narzędzi nadgarstkowych, kalibracja, wyrównanie i precyzyjne pozycjonowanie lokalne.
Zintegrowane czujniki i zabezpieczenie ograniczające zamieniają mały popychacz w kontrolowany system.
Stos komponentów
- Silnik and coupling
- Śruba pociągowa/śruba kulowa i nakrętka
- Popychacz lub stół przesuwny
- Konstrukcja prowadnicy i łożyska
- Enkoder, sprzężenie zwrotne i ochrona limitów
- Obudowy i odniesienia do montażu
Kryteria wyboru
- Ciąg i ciągły margines obciążenia
- Skok, prędkość i czas reakcji
- Powtórz dokładność pozycjonowania
- Luz, tarcie i hałas
- Objętość, waga i przestrzeń na okablowanie
- Cykl życia, uszczelnienie i smarowanie
micro_linear_actuation_event:
  component: "micro_tension_adjuster"
  actuator_type: "micro_electric_cylinder"
  work_object: "precision_adjustment"
  monitored_state:
    stroke_position: "2.4mm"
    thrust: "within_limit"
    backlash: "increasing"
    noise: "normal"
    temperature: "stable"
    limit_switch: "not_triggered"
  metacore_output:
    - reduce_adjustment_speed
    - inspect_screw_and_nut
    - update_cycle_maintenance_rule
    - compare_supplier_batch
    - require_validation_before_deployment
Staw jest miejscem, w którym pojawia się ruch mierzalne naprężenie.
Człowiekoid zbudowany jest w oparciu o powtarzające się wspólne moduły siłowników. Każde złącze to kompaktowy układ mechatroniczny: silnik, skrzynia biegów, czujniki, łożyska, obudowa, okablowanie, ścieżka termiczna i tablica sterownicza. MetaCore łączy zachowanie siłownika z kontekstem pracy, dzięki czemu obciążenie, przegrzanie, luz, dryf enkodera i zdarzenia konserwacyjne stają się wiedzą operacyjną.
Sprzężenie zwrotne siły/momentu ujawnia obciążenie, kontakt, bezpieczeństwo i rzeczywistą reakcję stawu podczas pracy.
Reduktor harmonicznych, reduktor planetarny, śruba rolkowa i śruba kulowa przekształcają moc silnika w użyteczny ruch.
Silniki bezramowe i silniki z pustym kubkiem określają gęstość mocy, bezwładność, reakcję, wagę i miniaturyzację.
Ciepło, luzy, wibracje, hałas, anomalie prądu, dryft enkodera, uderzenia i zmęczenie okablowania stają się sygnałami diagnostycznymi.
Wspólny ruch
↓
Informacja zwrotna z czujnika
↓
Wydarzenie operacyjne
↓
Link do kontekstu pracy
↓
Wgląd w dostawcę/projekt
↓
Sprawdzona zasada konserwacji lub przeprojektowania
Widok BOM komponentów
- Silnik
- Reduktor lub śruba
- Enkoder / czujnik momentu
- Łożyska, obudowa, okablowanie
MetaCore View
- W którym zadaniu wystąpiło obciążenie?
- Który ruch powoduje skok momentu obrotowego?
- Po ilu cyklach rośnie luz?
- Która konserwacja lub korekta projektu została zatwierdzona?
joint_event:
  joint: "right_knee_actuator"
  work_object: "stair_climbing_test"
  event_type: "torque_spike"
  sensor_state:
    torque: "above_expected"
    temperature: "rising"
    encoder: "micro_drift_detected"
    vibration: "increased"
  interpretation:
    likely_cause: "load concentration during step transition"
    confidence: 0.78
  knowledge_output:
    - reduce_acceleration_profile
    - inspect_reducer_backlash
    - update_maintenance_interval
    - send_supplier_feedback
Drobne materiały decydują długoterminowa niezawodność robota.
PEEK nie jest tanim substytutem metalu. Jest to wysokiej jakości polimer konstrukcyjny stosowany selektywnie w małych elementach robotów, gdzie lekkość, odporność na zużycie, niski poziom hałasu, stabilność wymiarowa i izolacja elektryczna mają większe znaczenie niż sama wytrzymałość na obciążenie. W przypadku humanoidów ten niewielki wybór materiałów bezpośrednio wpływa na obciążenie siłownika, bezwładność ramienia, żywotność kabla, hałas, ciepło, cykle konserwacji i niezawodność pola.
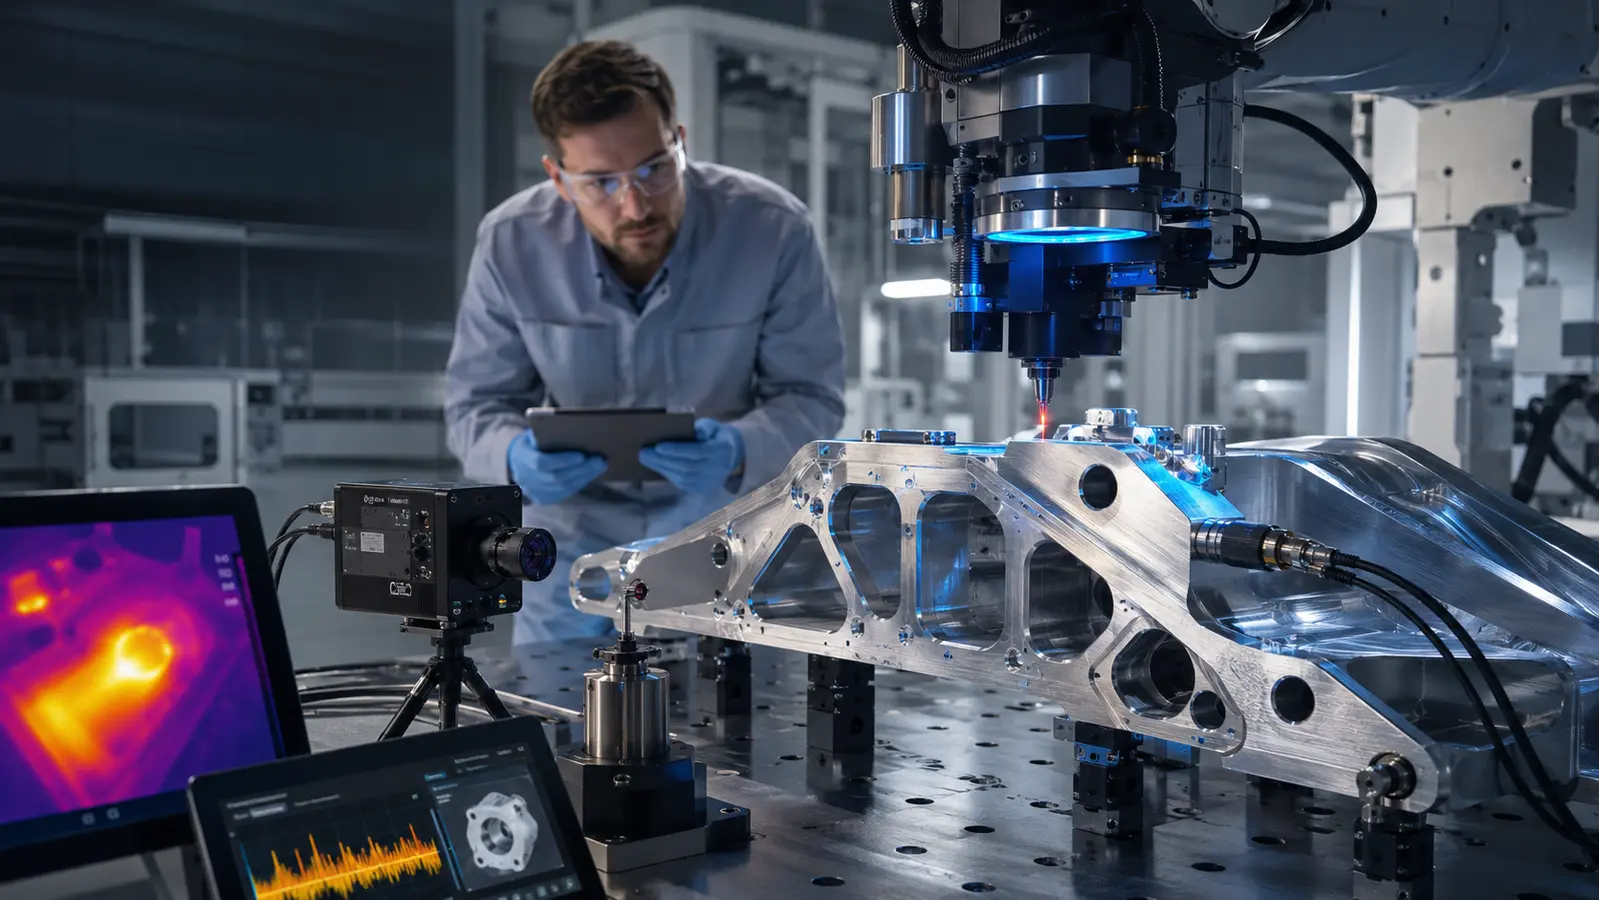
Zmniejszenie gramów w palcach, nadgarstkach, prowadnicach i małych częściach wewnętrznych zmniejsza bezwładność, zapotrzebowanie na moment obrotowy i obciążenie akumulatora.
PEEK może być stosowany w tulejach, tulejach, prowadnicach, małych zębatkach i powierzchniach stykowych, w których kumulują się cykle tarcia.
Lokalne pary cierne i małe części przekładni mogą pracować ciszej niż kontakt metal-metal, jeśli są prawidłowo zaprojektowane.
Mocowania czujników, wsporniki sterownika, mocowania kabli i wsporniki po stronie silnika wymagają wsparcia mechanicznego i izolacji galwanicznej.
Stabilne odstępy mają znaczenie w przypadku złączy miniaturowych, prowadzenia kabli, obszarów enkoderów i powtarzalnych procesów montażowych.
PEEK nadal wymaga sprawdzenia cyklu życia po obciążeniu wstępnym, wysokiej temperaturze, wibracjach i obciążeniach przemiennych przed masową produkcją.
PEEK use cases in humanoids:
- finger joints and tendon guides
- small internal gears and pulleys
- bushings / shaft sleeves / spacers
- wrist and hand cable routing parts
- bearing cages and low-load sliding parts
- sensor brackets and connector housings
- motor / controller insulating supports
- wire harness fixation and protection
Metal, w którym dominuje siła
- Podstawowe ramy nośne
- Ścieżki uderzenia bioder/kolan/kostek
- Główne koła pasowe i ciężkie rdzenie przekładni
- Połączenia konstrukcyjne o dużej sztywności
PEEK, gdzie liczy się zachowanie
- Miniaturowe komponenty o niskim współczynniku tarcia
- Ciche części przekładni ramienia i nadgarstka
- Izolacja elektryczna w pobliżu czujników i sterowników
- Stabilne prowadnice, tulejki i zabezpieczenie kabla
material_operational_event:
  component: "finger_tendon_guide"
  material: "PEEK"
  robot_area: "dexterous_hand"
  expected_value:
    - lightweight
    - low_friction
    - low_noise
    - dimensional_stability
  monitored_events:
    - wear_growth
    - noise_increase
    - clearance_drift
    - cable_friction
    - temperature_rise
    - creep_deformation
  metacore_outputs:
    - inspect_after_cycles
    - maintenance_rule
    - supplier_feedback
    - redesign_material_candidate
    - lifecycle_validation_gate
Od produkcji precyzyjnej do inteligencja operacyjna.
Robot humanoidalny to nie jeden produkt. Jest to system składający się z setek komponentów mechanicznych, elektronicznych, sensorycznych, energetycznych i obliczeniowych. Precyzyjna produkcja tworzy ciało, stos robotyki wykonuje ruch, a fizyczne wykonanie zamienia się w wiedzę operacyjną.
Obudowy przegubów, kołnierze, wsporniki, gniazda łożysk, pokrywy siłowników i interfejsy precyzyjne.
Łożyska poprzeczne, łożyska cienkościenne, napędy harmoniczne, reduktory planetarne i kontrola luzów.
PCB, SMT, BMS, tablice sterujące silnikami, prowadzenie sygnałów, elastyczne wiązki przewodów i rezystancja EMI.
Zachowanie komponentów w rzeczywistej pracy: przegrzanie, wibracje, skok momentu obrotowego, dryft enkodera, zmęczenie kabla.
Łańcuch dostaw buduje komponenty
↓
Robot Stack wykonuje ruch
↓
Operacyjna Zdarzenia przechwytuje zachowanie pola
↓
MetaCore łączy zachowanie komponentów z kontekstem pracy
↓
Potwierdzona wiedza usprawnia projektowanie, konserwację i obsługę floty
Widok produkcji
- Kto wyprodukował tę część?
- Jaki materiał i proces?
- Jakie są tolerancje?
- Jaki jest wynik testu?
MetaCore View
- W której pracy część została obciążona?
- Które zdarzenie operacyjne się powtórzyło?
- Na jaką umiejętność lub ruch miało to wpływ?
- Którą poprawkę należy zatwierdzić dla floty?
component_object:
  part: "knee joint housing"
  process: "CNC + anodizing"
  linked_skills:
    - walking
    - stair_climbing
    - kneeling
  operational_events:
    - torque_spike
    - overheating
    - vibration_growth
    - encoder_drift
  knowledge_output:
    - maintenance_rule
    - design_revision
    - supplier_feedback
    - fleet_update_after_validation
MetaCore kontroluje nie jednego drona, ale grupy, kategorie i kontekst misji.
MetaCore Robotics nie jest produktem wojskowym i nie jest przeznaczony do systemów uderzeniowych. W środowisku cywilnym może działać jako operator ponad sieciami dronów, robotów i czujników: do inspekcji, utrzymania terytorium, koordynacji akcji ratowniczych, rolnictwa, monitorowania infrastruktury i gromadzenia danych środowiskowych.
Drony są pogrupowane według roli: inspekcja wzrokowa, monitoring termiczny, mapowanie, przekaźnik, agent zapasowy.
Nie każdy agent otrzymuje to samo zadanie. MetaCore przypisuje pracę według strefy, ryzyka, priorytetu i pozwolenia.
Rejestrowane są nie surowe dane, ale zdarzenia: utrata łącza, spadek baterii, przeszkoda, zboczenie z trasy, przekazanie przez człowieka.
Operator MetaCore AI pomaga człowiekowi zobaczyć stan grupy, zalecić działania i przygotować decyzję do zatwierdzenia.
Misja Cywilna
↓
Grupy dronów/robotów
↓
Kategorie ról
↓
Polityka komunikacyjna
↓
Stan operacyjny
↓
MetaCore AI Operator
↓
Autoryzowane zatwierdzenie/przekazanie
↓
Potwierdzona wiedza operacyjna
Bez MetaCore
- Każdy dron jest monitorowany oddzielnie.
- Operator tonie w kamerach, telemetrii i alertach.
- Zdarzenia często pozostają w oddzielnych dziennikach.
- Doświadczenie ciężko przenieść na kolejną misję.
Z MetaCore
- Agenci są zarządzani według grup i kategorii.
- Operator widzi ogólny stan operacyjny.
- Wydarzenia są klasyfikowane i powiązane z kontekstem misji.
- Sprawdzona wiedza wraca do następnej operacji.
network_object:
  mission: "Inspect solar park after storm"
  agent_groups:
    visual_scan: [drone_01, drone_02]
    thermal_check: [drone_03]
    relay_support: [drone_04]
    standby: [drone_05]
  categories:
    - infrastructure_inspection
    - safety_monitoring
    - anomaly_detection
    - operator_handoff
  operational_events:
    - route_blocked
    - weak_signal
    - battery_low
    - thermal_anomaly
    - human_review_required
  human_policy:
    approve_route_change: true
    approve_high_risk_area: true
    final_decision: "human"
Demo humanoidalne dowodzi możliwości. Zatwierdzony łańcuch dostaw potwierdza gotowość.
Jeden humanoid to nie tylko robot, ale system przemysłowy: siłowniki, przekładnie, ramiona, czujniki, sterowniki, akumulatory, konstrukcja, uprzęże, sprzęt testowy i procesy serwisowe. Kiedy faza demonstracyjna dobiega końca, prawdziwym pytaniem nie jest to, czy robot się porusza, ale czy tę samą jakość można powtórzyć w serii, utrzymać w terenie i zweryfikować w rzeczywistych zdarzeniach operacyjnych.
Przejrzysta wersja, materiał, metoda pomiaru i kryteria testu.
Jakość próbek, dyscyplina dostaw, identyfikowalność i powtarzalność procesu.
Temperatura, prześwit, hałas, obciążenie i wzór awarii.
Jasne zasady konserwacji, ścieżka wycofania i odpowiedzialna autoryzacja.
Ręczne strojenie, mała ilość, debugowanie inżynieryjne, szybkie iteracje i jeszcze niesprawdzony cykl życia usługi.
Identyczne części, stabilne cykle, powtarzalna jakość, przyrządy kalibracyjne, testy starzenia i dyscyplina montażu.
Nie linia katalogowa, ale weryfikacja próbek, dane dotyczące żywotności, zapisy dostaw, status umowy i historia awarii w terenie.
Po ilu cyklach należy sprawdzić, co wymienić, gdzie wzrasta rzeczywiste ryzyko i w jaki sposób dane terenowe wracają do projektu.
Portfolio komponentów
↓
Pula kwalifikowanych dostawców
↓
Weryfikacja próbek
↓
Dostawa małej serii
↓
Testy cyklu życia
↓
Operacyjna Zdarzenia
↓
Decyzja o produkcji masowej
↓
Maintenance & Redesign Knowledge
Widok mapy rynku
- Firma ma odpowiedni produkt.
- Firma pojawia się na schemacie łańcucha dostaw.
- Istnieją możliwości techniczne.
- Nie ma jeszcze udowodnionej podaży masowej.
Sprawdzony pogląd na łańcuch dostaw
- Próbka przeszła testy.
- Istnieje historia dostaw małych serii.
- Zdarzenia terenowe wykazują stabilny cykl życia.
- Zatwierdzono zasady obsługi i przeprojektowania.
supplier_validation_event:
  component: "knee actuator reducer"
  supplier_status: "qualified_pool"
  robot_model: "humanoid_prototype_A"
  test_context: "stair_climbing_5000_cycles"
  events:
    - temperature_rise
    - backlash_growth
    - abnormal_noise
  outcome:
    reliability_score: 0.74
    mass_production_ready: false
    required_action: "extended_lifecycle_test"
  metacore_output:
    - supplier_feedback
    - maintenance_rule
    - redesign_candidate
    - next_validation_gate
To nie są oddzielne obrazy. Jeden łańcuch Operational Coherence.
MetaCore LAB łączy decyzje operatora, działanie robota, stan siłownika, walidację komponentów i niezawodność humanoidalną w jeden zrozumiały system.

MetaCore projektuje unikalną robotykę, automatyzację i Systemy wokół prawdziwej pracy.
Każdy projekt opiera się na konkretnym zadaniu, istniejącej mechanice, elektrotechnice, sterownikach, stosie robotyki, czujnikach, przepływach danych, granicach bezpieczeństwa i punkcie decyzji człowieka. Nie sprzedajemy abstrakcyjnego „AI dla robotów” – projektujemy spójny system od komponentu fizycznego po walidowaną pamięć pracy i operacyjną.
Mechanika i mechatronika
Konstrukcja, przeguby, siłowniki, reduktory, napędy liniowe, efektory końcowe, narzędzia, tolerancje i użyteczność.
Elektrotechnika i automatyka
Zasilanie, obwody zabezpieczające, PLC, serwonapędy, VFD, I/O, czujniki, SCADA i sterowanie deterministyczne.
Robotyka i sieci
ROS2, NVIDIA Isaac, MoveIt, pakiety SDK dostawców, obliczenia brzegowe, OPC UA, MQTT, synchronizacja czasu i bezpieczne strefy sieciowe.
MetaCore Operational Coherence
Work Semantics, Work Objects, Wykonanie Inteligencja, Operacyjna Zdarzenia, pętla wiedzy i reguły uprawnień o określonym zakresie.
Masz projekt z zakresu robotyki, CNC, automatyzacji lub multi-urządzenia?
Wyślij zapytanie – pomożemy zaprojektować unikalny system, podłączyć istniejący sprzęt i przygotować bezpieczną ścieżkę od pilotażu do walidowanego wdrożenia.
Przywieźcie swojego robota. Dodaj pole. Zmierz DELTA.
Masz już robota, mechanikę, elektronikę i logikę sterowania. Dla pilota wybieramy jedno realne zadanie, zapisujemy linię bazową PRZED, łączymy MetaCore Field przez dozwoloną powierzchnię SDK/API/telemetryczną i powtarzamy to samo zadanie w tych samych granicach bezpieczeństwa. Oceniamy mierzalne DELTA – a nie obietnicę.
Twój robot takim, jakim jest dzisiaj
Rejestrujemy bieżący czas nauczania, wskaźnik powodzenia, liczbę ponownych prób, interwencje, regenerację, dane telemetryczne i wysiłek związany z dostrajaniem inżynieryjnym. Niczego nie ocenia się na podstawie twierdzeń marketingowych – jedynie na podstawie wybranego, rzeczywistego zadania.
Ten sam robot z MetaCore Field
Mierzymy, czy robot lepiej zachowuje kontekst zadania, wykrywa odchylenia, ponownie wykorzystuje sprawdzone doświadczenia, wyraźniej przekazuje problemy ludziom i wymaga rzadszego dostrajania.
Jeden robot. Jeden inżynier. Jedno prawdziwe zadanie.
Człowiekoidy, coboty, manipulatory, AMR, roboty inspekcyjne, systemy CNC i inne Physical AI. Zaczynamy od dowodów tylko do odczytu, a następnie – tylko wtedy, gdy jest to uzasadnione – przechodzimy do integracji ograniczonej i mierzymy DELTA.
Budujesz maszynę i jej logikę. MetaCore dodaje Digital Heart.
Dla producentów MetaCore nie zastępuje stosu ruchu. Digital Heart to spójna warstwa operacyjna dla robota: trwały kontekst zadania, pamięć operacyjna, refleksja powiązana z dowodami, wiedza o błędach/odzyskiwaniu i uprawnienia o ograniczonym zakresie ponad istniejącą kontrolę OEM.
Technologia producenta i integratora realizuje działanie fizyczne.
Polityka, mandat i zakres definiują, która rola wyznacza cele, granice, logikę biznesową i zatwierdza istotne decyzje.
| Możliwość | Robotics Stack | MetaCore |
|---|---|---|
| Planowanie ruchu / IK / trajektoria | ✓ | — |
| Sterowanie silnikiem / oprogramowanie sprzętowe | ✓ | — |
| Work Semantics | — | ✓ |
| Work Object / Pamięć operacyjna | limited | ✓ |
| Wykonanie Inteligencja | partial | ✓ kontekstowo |
| Operacyjna Zdarzenia | logs | ✓ zinterpretowano |
| Potwierdzona wiedza na poziomie floty | limited | ✓ po zatwierdzeniu |
| Przekazywanie ludzi/ścieżka audytu | varies | ✓ |
Macie realną pracę. MetaCore nadaje mu strukturę.
AI MetaCore Expert nie jest zwykłym chatbotem. Staje się przyjaznym asystentem dla inżynierów i operatorów: rozumie kontekst pracy, łączy urządzenia, wyjaśnia sytuację i rozwija niezawodną pamięć operacyjną.
Masz warsztat, laboratorium elektroniczne lub kilka urządzeń?
MetaCore pomaga złożyć procesy w przejrzysty system. Twój zespół zyskuje Eksperta AI, który zna kontekst pracy, pomaga rozwiązywać problemy i tworzy porządek bez niepotrzebnej biurokracji.
Prowadzisz produkcję z dużą ilością sprzętu?
MetaCore łączy maszyny, sygnały, dokumentację i ludzi w jedną sterowaną sieć. Widzisz szerszy obraz i w razie potrzeby możesz przejść do konkretnego urządzenia, cyklu lub momentu ryzyka.
Zarządzasz złożoną logistyką w wielu lokalizacjach?
AI MetaCore Expert może współpracować z każdym zespołem w swoim miejscu pracy, zachowując jednocześnie wspólną kontrolę, wiedzę i strukturę odpowiedzialności w całej sieci.
Urządzenia, ludzie, przepływy danych, punkty decyzyjne i istniejące sygnały na jednej mapie pracy.
Gdzie wymagana jest zgoda człowieka, co można zautomatyzować i które zdarzenia muszą stać się materiałem do nauki.
Jeden prawdziwy proces, jasne kryteria pomiaru i bezpieczna ścieżka od pilota do powtarzalnych umiejętności.
Autoryzowane role wyznaczają cele, ograniczenia i priorytety w ramach polityki, mandatu i zakresu; ryzykowne wzorce podlegają określonym bramkom zatwierdzającym.
Umiejętności nie są publikowane dla floty bez weryfikacji i jasnej ścieżki wycofania.
Każde znaczące zdarzenie wykonawcze musi być możliwe do wyjaśnienia, możliwe do prześledzenia i przydatne do nauki.