
DE

Sie haben den Roboter gebaut.Wir bringen das Field.
Kohärenz-Betriebsschicht für Physical AIHardware bietet den body. AI bietet Fähigkeiten. MetaCore bietet Kontinuität. Context, Interaktionshistorie, Wiederherstellung, Evidenz und Zuständigkeit bleiben im Laufe der Zeit bedeutsam — über dem bestehenden Roboterik-Stack.
Der Roboter hat Körper und Logik. MetaCore ergänzt operative Kohärenz.
MetaCore ist kein anderes Roboterhirn oder -controller. Es ist eine Schicht über dem vorhandenen Stapel, die den gemeinsamen Zustand zwischen Menschen, AI, Engineering und Maschinen bewahrt — so dass Kontext, Entscheidungen, Beweise und validierte Erfahrungen nicht nach jeder Aufgabe verschwinden.
Mechanik, Elektronik, Sensoren, Aktoren und der physische Roboterikkörper.
Firmware, ROS2, SPS, Bewegungsplanung, VLA/Modelle und deterministische Ausführung.
Context, Gedächtnis, Reflexion, Beweise, menschliche Absicht, Autorität und Ingenieurwissen in einem kontinuierlichen Zustand.
MetaCore Engineer + Engineering-Workteam
Projektkontext, Master AI-Koordination, Anforderungen, CAD/BOM, Lieferanten, Tests, Messungen, Entscheidungshistorie, Übergaben und validiertes Ingenieurwissen.
WORKTEAM · MASTER KI · ENGINEERING-GEDÄCHTNISMetaCore Robot-Laufzeit
Arbeitssemantik, Arbeitsobjekt, Operational Veranstaltungs, Skill-Intelligenz, Wiederherstellung, menschliche Übergabe, Gesundheitsgeschichte und validiertes Betriebsgedächtnis über dem vorhandenen Roboterikstapel.
CONTEXT · SKILLS · EVENTS · GEDÄCHTNISMetaCore Unternehmenskontext
Teams, Projekte, Fabriken, Roboterflotten, CNC, SPS, Lieferanten und organisatorische Regeln werden zu einem Kontextmodell mit expliziter Autorität und einer Auditstruktur.
MEHRSTANDORT · FLEET · GOVERNANCE · NACHWEISEVom Standalone-Gerät zu ein lebendiges Produktionssystem.
Ein Hub für Ingenieure, Elektrospezialisten, Mechaniker und Automatisierungsteams. Wir verbinden physische Geräte mit Steuerung, Kontext und Betreiberentscheidung – ohne das zu ersetzen, was bereits zuverlässig funktioniert.
Robotik
Humanoide, Manipulatoren, Cobots, mobile Roboter, Maschine Vision und sichere Bewegungsausführung.
ROS2 · Isaac · MoveIt · Hersteller-SDKCNC und Fertigung
Werkzeugmaschinen, G-Code, Werkzeuge, Werkstücke, Qualitätskontrolle und Erfahrungsrückmeldungen in den Produktionszyklus.
CNC · CAM · G-CODE · QSElektrotechnik
SPS, Servoantriebe, Frequenzumrichter, E/A, Energieüberwachung und Diagnosesignale.
PLC · SERVO · VFD · MODBUSMechanik
Aktuatoren, Reduzierer, Kräfte, Toleranzen, Vibrationen, Temperatur und Komponentenlebenszyklus.
ANSTEUERUNG · KRAFT · TOLERANZSmart Control
Sensorsynthese, digitale Zwillinge, Rezepte, Zustände und adaptive Prozesssteuerung.
OPC UA · MQTT · DIGITALER ZWILLINGSystemintegration
Geräte verschiedener Hersteller erhalten ein gemeinsames Arbeitsobjekt, eine Ereignissprache und eine prüfbare Historie.
EDGE · API · EVENTS · WISSENVerschiedene Roboter. Ein gemeinsames Unternehmensgedächtnis.
MetaCore Field unterhält einen geregelten gemeinsamen Zustand für Projekte, Ingenieure, das AI Workteam und verschiedene Roboter. Jede Maschine erhält nur den Kontext, den sie benötigt, während ihre Ereignisse in das Betriebsgedächtnis des Unternehmens zurückkehren.
Koordiniert; setzt Menschen nie außer Kraft
Verteilt die Arbeit auf spezialisierte AI-Rollen, bewahrt den gemeinsamen Projektkontext, konsolidiert das Ergebnis und übergibt dem verantwortlichen Ingenieur oder Manager ein Entscheidungspaket.
Mechanik + Robotik + Elektrik + QA
Disziplinen arbeiten im gleichen Projektkontext und reduzieren den Wissensverlust zwischen Menschen, Schichten, Revisionen, Lieferanten und Validierungsstufen.
Menschenbewusst, nicht „Mensch in der Maschine“
MetaCore hilft dem Roboter, menschliche Absichten, Arbeitsbedingungen, Grenzen, Unsicherheit und den Moment, in dem er aufhören oder eine Person fragen muss, besser zu verstehen.
Von ausführender Maschine zu ein kontinuierlicher, context-bewusster Partner.
Digital Heart ist keine Imitation von Emotionen. Es ist MetaCore Field für einen Roboter implementiert: kontinuierliche Beziehung und Arbeitskontext, Betriebsgedächtnis, evidenzgebundene Reflexion, menschliche Grenzen und validierte Ingenieurerfahrung.
Eine Maschine, die nicht bei null beginnt.
Das Modell kann sich ändern. Der Roboter kann sich ändern. Aber Arbeitsobjekts, Entscheidungsgeschichte, Erholungserfahrung und von Menschen definierte Grenzen müssen bestehen bleiben.
Ein Mensch schickt nicht mehr die ganze Welt. Sie senden die Änderung.
Zustandsbehaftete Intent-Kompression interpretiert menschliche Sprache als ΔIntent gegen anhaltenden gemeinsamen operativen Kontext. Das System rekonstruiert den relevanten Zustand nur dann, wenn dieser hinreichend zuverlässig ist.
Ein AI-Experte neben dem Menschen. Der Mensch führt.
Betreiber Layer drängt den Menschen nicht aus dem Prozess heraus. Es sammelt Maschinenzustände, erklärt Risiken, liefert Entscheidungskontext und stoppt die Ausführung, wenn eine Genehmigung des Ingenieurs erforderlich ist.
 EIN EXPERT · VIELE SYSTEME
Der Mensch muss nicht mit zehn verschiedenen Bots sprechen.
Sie kommunizieren mit einem vertrauten MetaCore-Experten. Der Experte kennt den Kontext, wählt das richtige Gerät oder den richtigen Software-Agenten aus, koordiniert die Aktion und gibt dem Menschen ein klares Ergebnis zurück.
Geräte wissen bereits, wie man ausführt. Das System muss die Arbeit verstehen.
Steuerstapel lösen Trajektorien, Servozyklen, SPS-Logik, Motorbetrieb und Simulation. MetaCore steht über der Ausführung: Es regelt Arbeitssemantik, Risiko, Testgeschichte, menschliche Zustimmung und Wissensrückmeldung in das System.
Ein Bediener. Voller Produktionszustand.
MetaCore verbindet CNC, Roboter, SPS, Sensoren und Prozesshistorie in einem erklärbaren Entscheidungsfeld.
Skriptgesteuerte Ausführung
- Kein gemeinsamer Skill-Speicher
- Fehler sind unzureichend erklärt
- Neues Objekt bedeutet neues Tuning
- Erfahrung verteilt sich über Roboter und Bediener
Operative Intelligenz
- Arbeit hat Context
- Fehler werden klassifiziert
- Der Mensch erhält eine klare Übergabe
- Wissen ist versioniert und validiert
Ein Gerät reicht mit einem Befehl nicht aus. Das System muss verstehen was die Arbeit bedeutet.
CNC, ein Roboter oder eine SPS können ein Programm präzise ausführen. MetaCore fügt Zweck, Objektzustand, Risiko, vorherige Testhistorie und eine klare Übergaberegel für den Bediener hinzu.
Warum der Betrieb benötigt wird und wo er in den gesamten Produktionsfluss passt.
Grenzen für Mensch, Bauteil, Werkzeug, Getriebe, Prozess.
Was wurde versucht, unter welchen Bedingungen, mit welchen Parametern und Ergebnis.
Wann automatisch angehalten und welches Entscheidungspaket an den Ingenieur übergeben werden soll.
Ein Gedanke ist kein direkter Motorbefehl. Es wird ein sicher interpretierter Intent.
Nicht-invasives EEG kann eine begrenzte, vortrainierte Reihe menschlicher Absichten erkennen. MetaCore lässt einen Aktuator des neuronalen Signals niemals direkt steuern: Er wandelt die erkannte Absicht in einen Arbeitsobjekt um, prüft Kontext, Risiko und Berechtigungen und sendet erst dann eine begrenzte Aufgabe an die Roboterikausführungsschicht.
Nicht-invasives EEG erfasst Merkmale der elektrischen Aktivität.
Artefakte werden gefiltert und stabile Merkmale extrahiert.
Eine begrenzte Menge trainierter Intents wird klassifiziert.
Intent ist mit Objekt, Umgebung und Risiko verknüpft.
Autonomiegrenzen und das richtliniendefinierte Autorisierungs- / Genehmigungsgate werden überprüft.
ROS2, SPS oder ein Anbieter-SDK führt die physische Aktion aus.
Praktische Systeme erkennen in der Regel einen begrenzten Satz von Absichten oder Befehlen, während Flugbahn und Stabilisierung durch Robotersteuerungssoftware gehandhabt werden.
Latenz, Klassifizierungsgenauigkeit, individuelle Kalibrierung, Ermüdung, falsche Aktivierung und Sicherheitsrichtlinien müssen durch unabhängige Tests überprüft werden.
MetaCore verbindet oberhalb der Automation — ohne es zu zerstören oder zu ersetzen.
SPS, CNC-Controller, ROS2 oder Hersteller-SDK bleiben für die deterministische Steuerung verantwortlich. Der MetaCore AI-Experte ersetzt sie nicht — er wandelt den Zustand in eine verständliche technische Entscheidung um, verknüpft den Kontext und überlässt der Entscheidungsbefugnis die Rolle, die von der Richtlinie und dem Umfang autorisiert ist.
Eine integrative Schicht, keine invasive
Wir beginnen mit echten Signalen, Arbeitsgeschichte und operativen Ereignissen. MetaCore erklärt, was passiert, was es wert ist, getan zu werden und was das Risiko ist — während kontrolliertes Handeln nur mit klaren Grenzen, Zustimmung und einem Rollback-Pfad erscheint.
Nicht nur ein Programm oder ein Skill. Ein vollständiger Arbeitsauftrag.
Ein Arbeitsobjekt ist kein Befehl an die Maschine. Es ist ein klarer Arbeitsvertrag: was zu erreichen ist, womit wir arbeiten, welche Grenzen nicht überschritten werden dürfen, wann der AI Experte aufhören muss und was wir nach Abschluss beweisen müssen.
Mission: Maschinen-Lagergehäuse
Maschine: CNC_5AXIS_04
part: housing_AL6082_batch_27
tool: endmill_D10_T17
constraints:
  spindle_load_max: 82%
  vibration_rms_max: 2.8 mm/s
  dimensional_tolerance: ±0.03 mm
Wiederherstellung:
  vorschub_pause → werkzeug_prüfen → bediener_review
human_intent:
  präzises Gehäuse, keine versteckten Kompromisse
expected_result:
  surface_Ra ≤ 1.6 μm
  dimensions_validated: true
  decision_trace: complete
Nicht wieder nur ein Befehl ans Gerät. Eine ingenieurtechnisch fundierte Entscheidung.
Der MetaCore KI-Experte kombiniert Controllerzustand, Prozesssignale, Teileanforderungen und vorherige Zykluserfahrung. Der Ingenieur erhält keinen Alarm, sondern ein erklärtes Entscheidungspaket.
Vibrationszunahme korreliert mit T17-Werkzeuglast, nicht Werkstückspannen. Der Prozess ist immer noch sicher, aber der aktuelle Modus erhöht das Oberflächenfehlerrisiko.
Liest Geräte- und Prozesszustand.
Trennt Symptom von Ursache.
Schlägt Aktion, Grenzen und Ergebnis vor.
Der Mensch genehmigt oder stoppt.
Prüft Ergebnis und speichert Erfahrung.
Sensoren liefern Signale. MetaCore versteht die Situation.
Eine Messung kann liegen, verzögern oder nur einen Teil des Problems zeigen. Der MetaCore KI-Experte richtet unabhängige Quellen aus, bewertet deren Zuverlässigkeit und wandelt Telemetrie in eine technische Schlussfolgerung um.
Vier unabhängige Kanäle bestätigen die gleiche Ursache. Temperatur und Kraftrichtung schließen Getriebeüberhitzung und lose Klemmung aus.
Schlussfolgerung unterstützt durch die Ausrichtung mehrerer unabhängiger Quellen.
Der Ingenieur sieht, welche Daten die Diagnose stützten.
Zustand verknüpft mit Ursache, Risiko und nächster Aktion.
Der Humanoid bewegt sich nicht nur. Jeder Moment berechnet Ganzkörper-Balance neu.
Wenn der Roboter tritt, ein Teil anhebt oder einen Arm ausstreckt, ändern sich das Massenzentrum, die Kontaktkräfte und die verfügbare Drehmomentreserve. Low-Level-MPC, WBC oder ein Policy-Controller stabilisiert den Körper; MetaCore versteht, was diese Bewegung für die Aufgabe und das Risiko bedeutet.
Die Armverlängerung verschiebt CoM zur Stützkante hin. Die Reduzierung der Reichweite um 18% hält die Stabilitätsmarge über 70%, ohne dass sich die Teilaufnahmebahn ändert.
Schließt Strom-, Geschwindigkeits- und Positionsregler.
Verteilt Momente, Kontaktkräfte und Trajektorie.
Verknüpft Bewegung mit Arbeit, Risiko, Geschichte und menschlicher Politik.
Setzt Ziel, Arbeitsgrenzen und Freigaberegeln.
Vor dem Handeln in der Realität prüft MetaCore mehrere mögliche Zukunftsszenarien.
Das Weltmodell kombiniert Objektposition, Geometrie, Kontakte, menschliche Nähe, Roboterzustand und Aufgabenziel. Kandidatenaktionen werden zuerst im internen Modell bewertet – nur dann wird der sicherste und nützlichste Pfad gewählt.
Sensor-Signale
Weltzustand
Mögliche Folgen
Die sicherste Aktion
Erfahrung aus echten Ergebnissen
Das digitale Modell prognostiziert. Das physikalische System überprüft. MetaCore schließt die Lernschleife.
Virtuelle Vorhersage reduziert schlechte physikalische Studien, aber nur das reale Ergebnis zeigt, ob dem Modell vertraut werden kann. MetaCore vergleicht kontinuierlich den vorhergesagten und gemessenen Zustand, erklärt den Unterschied und aktualisiert die nächste Entscheidung.
LOOP
Schnelle Kandidatenfilterung ohne Hardwareverschleiß.
Begrenzter Modus, Sensorüberwachung und Rollback.
Nur verifizierte Erfahrung wird zu operativem Wissen.
Erfahrung bleibt nicht mehr im Kopf einer Person. Es wird gemeinsame Systemkompetenz.
Der MetaCore KI-Expert überwacht den Prozess, verknüpft Signale mit der Entscheidung und speichert nicht nur das Ergebnis, sondern auch seine Ursache. Nur von Ingenieuren validierte Erfahrung gelangt in den Produktionsspeicher und kann einer anderen Maschine, einem Wechsel oder einem Team helfen.
Ich verstand, warum es passierte.“
Die CNC 04-Schwingung stieg aufgrund der Resonanz bei 8,420 U/min. Verifizierte sichere Alternative: 7,860 U/min.
- WHEN
- Spindel 8,2–8,6k U/min
- CONTEXT
- Tool T12 · Al 6082
- PATTERN
- Resonanz / Rattermarken
- WIEDERHERSTELLUNG
- 7 860 U/min · Vorschub −4 %
Der Mensch zeigt das Ziel. MetaCore formt den Skill. Der Roboter führt die Arbeit aus.
Wir programmieren kein Blindbewegungsszenario. Der MetaCore KI-Experte kombiniert menschliche Vorführung, Kameraansicht, Kraft, Taktilität und Mechanik in einer erklärbaren, sicher wiederholbaren Arbeitsfertigkeit.
den Skill
- Intention identifiziert
- Kontaktphasen segmentiert
- Sichere Kraft-Hülle aufgebaut
- Recovery-Strategie hinzugefügt
- Objekt- und Werkzeug-Context
- Sicheres Kraftprofil
- Kontakt- und Gleit-Ereignisse
- Recovery- und Mensch-Eskalationsgrenzen
Vision zeigt, wo das Objekt ist. Taktile Sensorik zeigt, was nach dem Kontakt passiert.
Eine humanoide Hand wird nicht durch bessere Motoren allein praktisch. Fingerspitzen- und Handflächensensoren müssen Druckverteilung, Mikrorutschen, Verformung und Kontaktkraft erkennen, bevor ein Objekt rutscht oder bricht. MetaCore verknüpft diese Signale mit dem Arbeitsobjekt, Risiko und einer sicheren Korrektur.
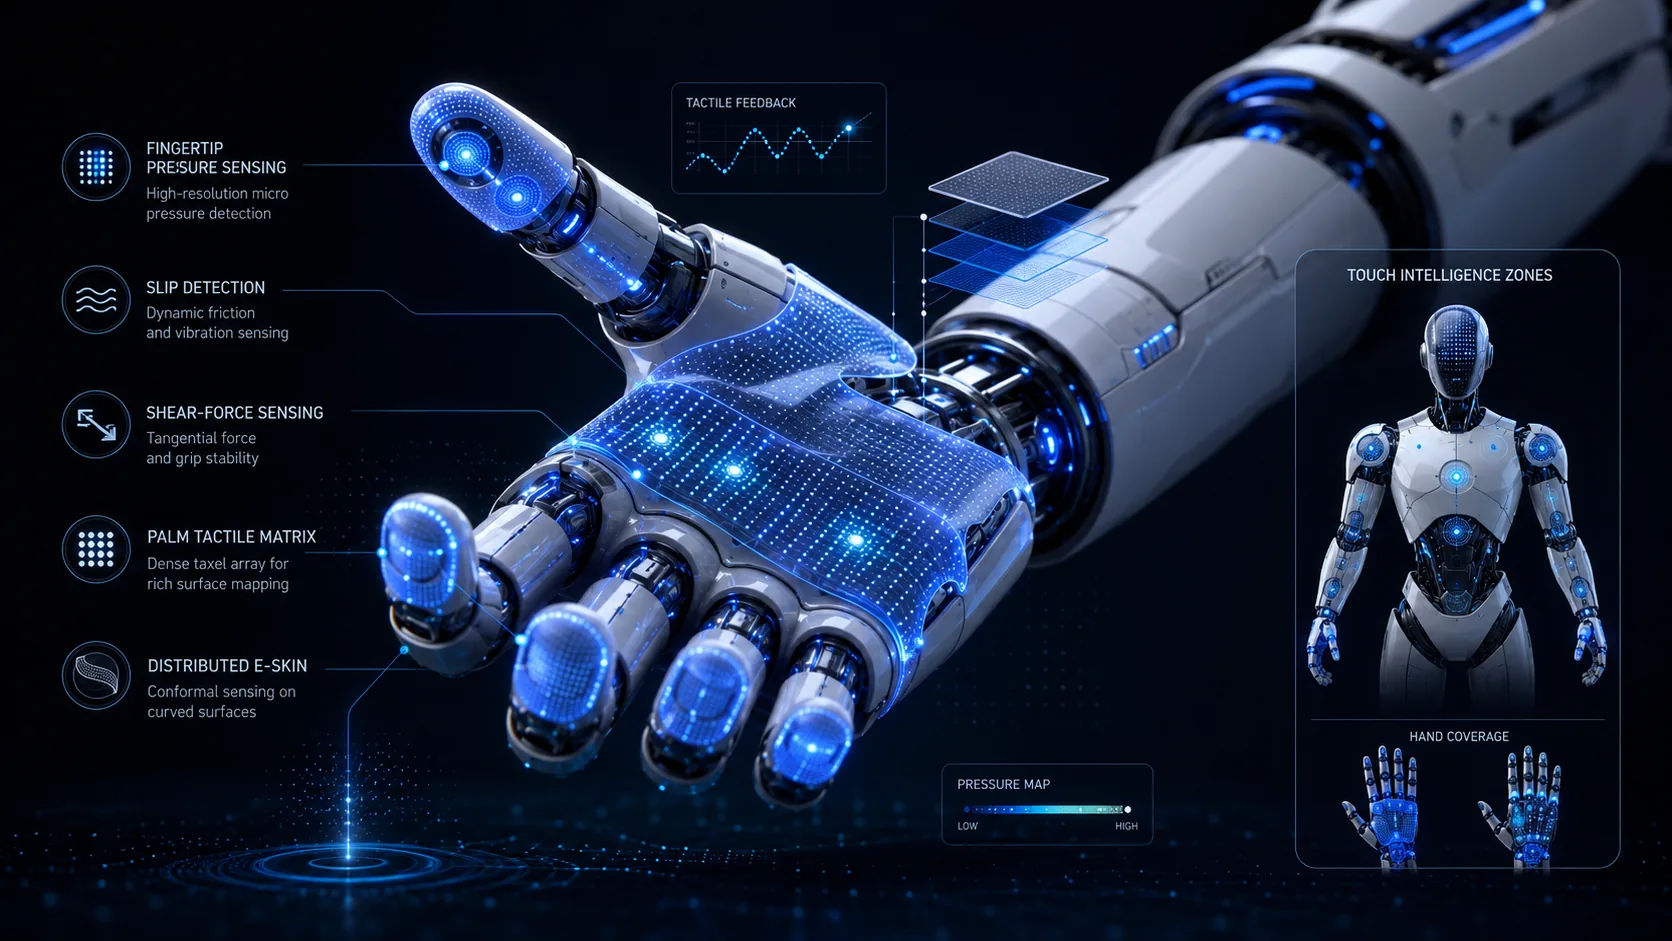
Das Druckzentrum ist um 1,4 mm verschoben und die Tangentialkraft steigt an, während keine Objektverformung erkannt wird. Reduzieren Sie die Fingerkraft und bewegen Sie die Unterstützung in Richtung der Handfläche.
Fingerspitzen-Sensorik
Hochauflösende Fingerspitzensensoren erfassen Kontakt, Druck, Textur, lokale Kraft und frühen Schlupf.
Taktile Haut / e-skin
Flexible Sensorflächen bedecken Finger, Handflächen und gekrümmte Roboterstrukturen, so dass der Kontakt über einen einzigen Punkt hinaus sichtbar ist.
Integrierte taktile Hände
Hand, Sensoren, Signalfusion und adaptive Griffsteuerung funktionieren als ein geschlossenes Manipulationssystem.
Druck, Scherung, Nähe und Temperatur.
Rauschfilterung und räumliche Kontaktkarte.
Slip, Impact, Verformung oder stabile-Griff-Klasse.
Objekt, Material, Werkzeug und Arbeitsziel.
Griff, Geschwindigkeit, Pose und Kraftenvelope-Korrektur.
Ergebnis wird validiert und an den Skill zurückgegeben.
Eine nützliche Hand benötigt Signale mit niedriger Latenz, ein räumliches Druckdiagramm, Schlupferkennung, Verformungsgrenzen und einen geschlossenen Griff-Kontrollzyklus.
Jede Berührung wird zu einem überprüfbaren Ereignis, und jede erfolgreiche Korrektur wird zu einem Kandidaten für validierte operative Kompetenz.
Die Kamera sieht das Objekt. Der Roboterarm berührt ihn. MetaCore versteht Kontakt.
Wirkliche Arbeit beginnt dort, wo das Sehen endet: Der Teil rutscht, das Gelenk widersteht, die Oberfläche verformt sich. Der MetaCore KI-Expert liest Kraft, Drehmoment und das taktile Feld als eine physikalische Ereignishistorie — und hilft dem Roboter, die Aktion anzupassen, bevor ein Versagen auftritt.
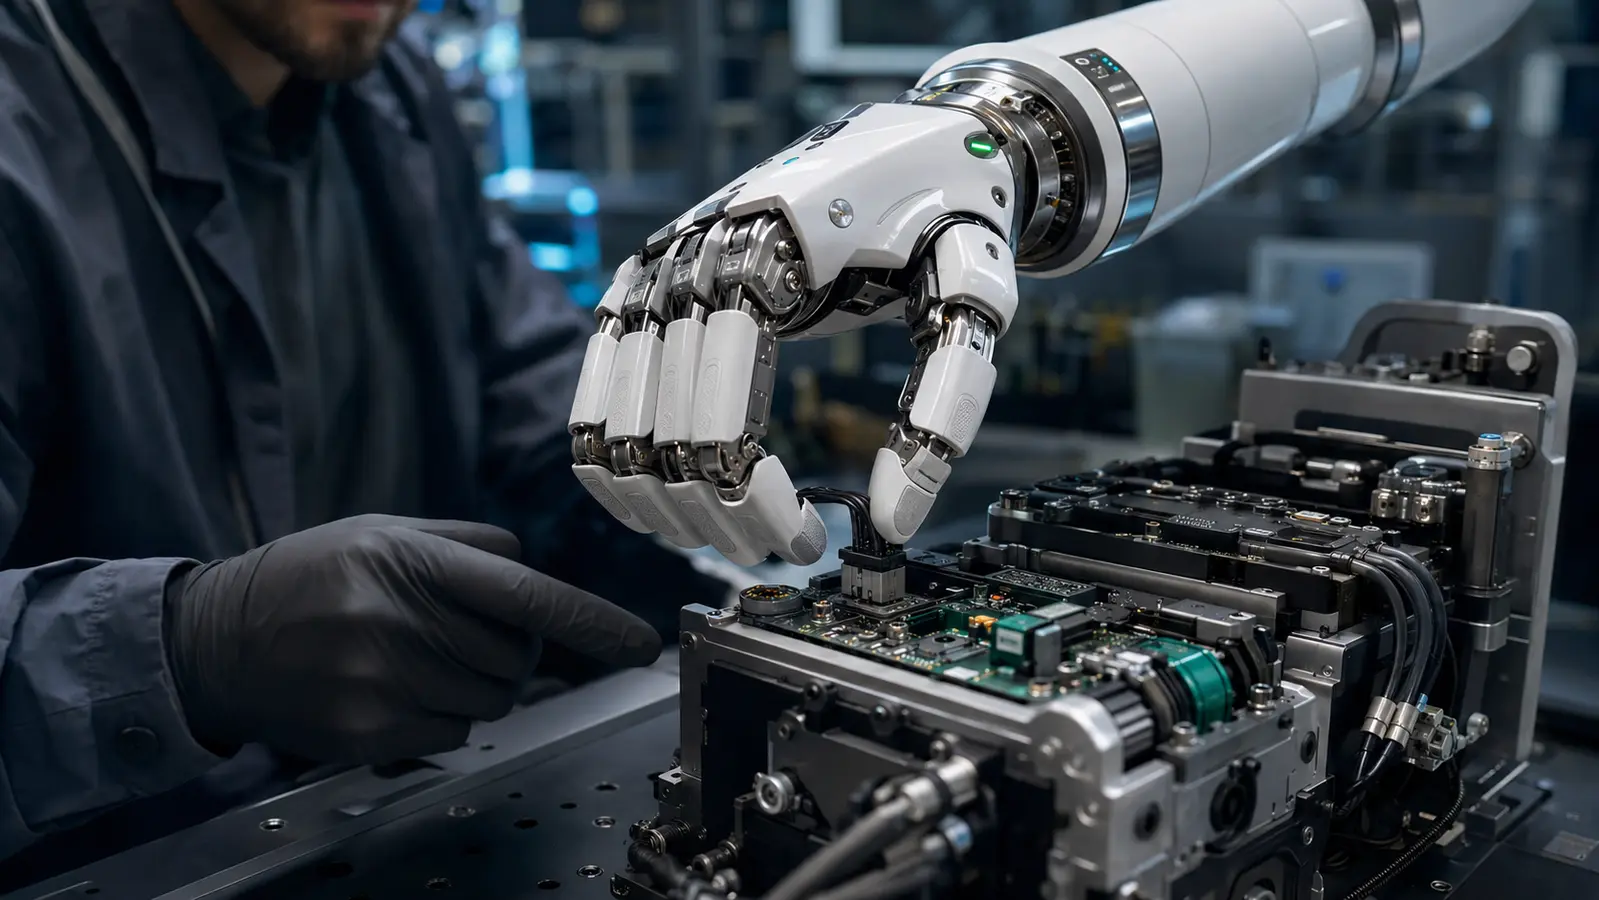
Das System reduzierte die Geschwindigkeit, löste die Kraft und korrigierte das Handgelenk, ohne die Aufgabe zu unterbrechen. Dieses Wiederherstellungsprofil wurde als Kandidat für die Genehmigung des Ingenieurs gespeichert.
Nicht nur Finger. Der volle Zyklus von von der Teleoperation bis zum Einsatz.
Eine geschickte Hand wird nur dann wertvoll, wenn mechanische Struktur, Antriebsübertragung, taktile Erfassung, Steuerung, Training, Datenerfassung, Strategietraining und Einsatz vor Ort einen geschlossenen Lernzyklus bilden.
Finger-Layout, DoF-Verteilung, Daumen-Opposition, Handgelenk-Schnittstelle und kompakte serviceable Verpackung.
Sehnenseil, Gestänge, Getriebe, modularer Aktuator oder gemischte Route werden nach Aufgabe, Gewicht, Zuverlässigkeit und Kosten ausgewählt.
Druck, Nähe, Temperatur und Schlupfsignale verwandeln den Kontakt in Betriebsereignisse.
Multi-Finger-Synergie, Kraft-Positions-Kontrolle, Anti-Rutsch-Korrektur und Handgelenk-Hand-Koordination.
Menschliche Vorführung verbindet Expertenkontaktstrategie mit Roboter-Aktionsdaten.
Video, Aktion, Taktilität, Gelenkzustand, Greiferzustand und Kraftprofil werden gemeinsam erfasst.
Vorführungen und Ausfälle werden zu Fertigkeitskandidaten, Simulationstests und Validierungsgattern.
Nur validierte Manipulationsmuster bewegen sich vom Training zur realen Arbeit mit menschlicher Zustimmung.
Mechanische Struktur
- Antriebsübertragung
- Taktil / Elektronische Haut
- Kontrollsystem
- Fernbedienung / Lehre
Multimodale Datenerhebung
- Simulation / Strategietraining
- Bereitstellung vor Ort
- Operational Skill Memory
Hand als Hardware
- Wie viele Finger?
- Wie viele DoF?
- Wie verläuft der Antriebsweg?
- Welche Geschwindigkeit und Kraft?
Hand als operativer Regelkreis
- Welche Kontakt-Events werden erkannt?
- Welche Vorführungen wurden zu wieder genutzten Skills?
- Welche Fehler verbesserten die Strategie?
- Welche Muster sind für Deployment validiert?
teleoperation_session:
  task: "insert_connector"
  robot_hand: "dexterous_hand_A"
  drive_route: "mixed_tendon_gear_modular"
  data_streams:
    - video
    - action_mapping
    - joint_state
    - gripper_state
    - tactile_pressure
    - slip_signal
    - force_profile
  contact_events:
    - stable_grip
    - micro_alignment
    - resistance_detected
    - successful_insertion
  metacore_outputs:
    - skill_candidate
    - failure_patterns
    - recommended_training_set
    - validation_required
    - deployment_gate
Kleine lineare „Muskeln“ entscheiden präzise Roboterarbeit.
Mikroelektrische Zylinder sind kompakte lineare Betätigungsmodule, die in Händen, Handgelenken, kleinen Klemmen und Feinjustiermechanismen verborgen sind. Durch Schrauben, Muttern, Führungen, Feedback und Begrenzungsschutz verwandeln sie die motorische Rotation in eine präzise Push-Pull-Bewegung. Bei Humanoiden entscheiden diese kleinen Mechanismen oft darüber, ob der Roboter eine Aufgabe zuverlässig zurücksetzen, ausrichten, spannen oder fein justieren kann.
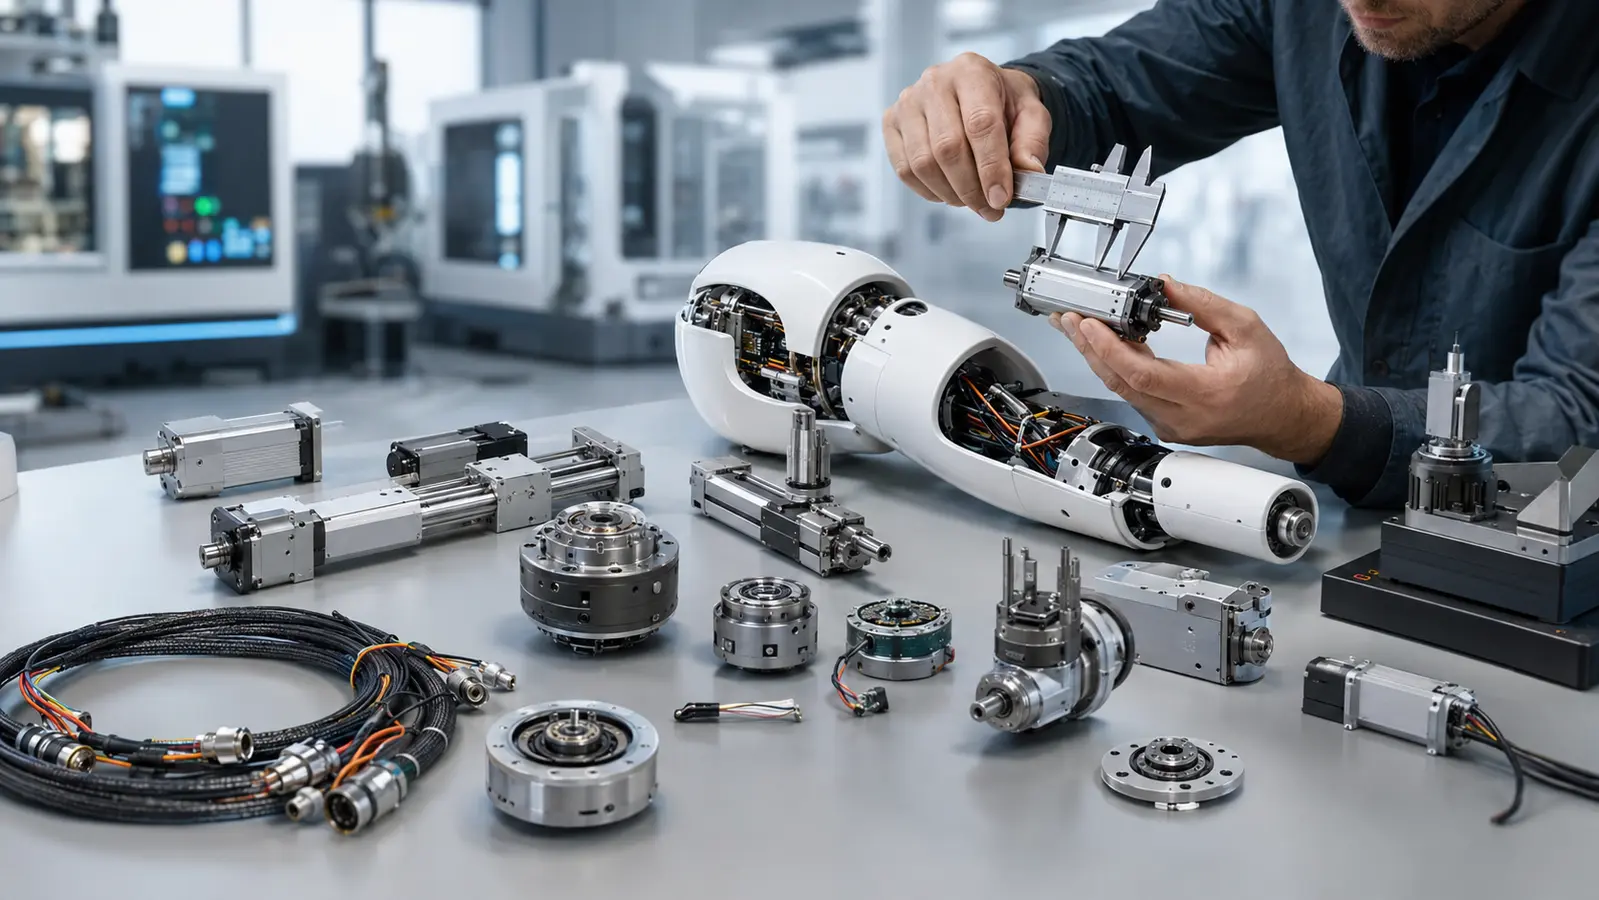
Kurzhub lineare Bewegung zum Auswerfen, Zurücksetzen, Lösen, Öffnen und lokalen Korrigieren.
Präzise Kraft- und Hubsteuerung für Greifer, Armaturen, Endeffektoren und werkzeugseitige Mechanismen.
Zuverlässige Betätigung für Sicherheitsverriegelungen, mechanische Grenzen und Schnellwechselschnittstellen.
Eine kleine lineare Korrektur kann die Kabelvorspannung und die Reaktion der Fingerübertragung abstimmen.
Mikrokompensation für Handgelenkwerkzeuge, Kalibrierung, Ausrichtung und präzise lokale Positionierung.
Integrierte Sensoren und Grenzschutz verwandeln eine kleine Schubstange in ein kontrolliertes System.
Komponenten-Stack
- Motor und Kupplung
- Spindel / Kugelumlaufspindel und Mutter
- Stoßstange oder Schiebtisch
- Führungsstruktur und Lager
- Encoder, Rückführung und Grenzwertschutz
- Gehäuse- und Befestigungsreferenzen
Auswahlkriterien
- Schub und Dauerlast-Reserve
- Hub, Geschwindigkeit und Ansprechzeit
- Wiederholgenauigkeit der Positionierung
- Spiel, Reibung und Geräusch
- Volumen, Gewicht und Verdrahtungsraum
- Lebenszyklus, Abdichtung und Schmierung
micro_linear_actuation_event:
  component: "micro_tension_adjuster"
  actuator_type: "micro_electric_cylinder"
  work_object: "precision_adjustment"
  monitored_state:
    stroke_position: "2.4mm"
    thrust: "within_limit"
    backlash: "increasing"
    noise: "normal"
    temperature: "stable"
    limit_switch: "not_triggered"
  metacore_output:
    - reduce_adjustment_speed
    - inspect_screw_and_nut
    - update_cycle_maintenance_rule
    - compare_supplier_batch
    - require_validation_before_deployment
Ein Gelenk ist, wo Bewegung wird zu messbare Belastung.
Ein Humanoid ist um wiederkehrende gemeinsame Aktuatormodule herum aufgebaut. Jedes Gelenk ist ein kompaktes mechatronisches System: Motor, Getriebe, Sensoren, Lager, Gehäuse, Verdrahtung, Wärmeweg und Steuerplatine. MetaCore verknüpft das Aktorverhalten mit dem Arbeitskontext, so dass Last, Überhitzung, Rückwirkung, Encoderdrift und Wartungsereignisse zu Betriebswissen werden.
Kraft / Drehmoment-Feedback zeigt Belastung, Kontakt, Sicherheit und echte gemeinsame Reaktion während der Arbeit.
Harmonischer Reduzierer, Planetenreduzierer, Rollenspindel und Kugelspindel wandeln motorische Kraft in nützliche Bewegung um.
Rahmenlose Motoren und Hohltopfmotoren bestimmen Leistungsdichte, Trägheit, Reaktion, Gewicht und Miniaturisierung.
Hitze, Gegenspiel, Vibration, Rauschen, aktuelle Anomalie, Encoder-Drift, Aufprallereignisse und Verdrahtungsermüdung werden zu Diagnosesignalen.
Gemeinsame Bewegung
↓
Sensorrückmeldung
↓
Betriebsereignis
↓
Link zum Arbeitskontext
↓
Lieferant / Design Insight
↓
Validierte Instandhaltungs- oder Umgestaltungsregel
Komponenten-Stücklistenansicht
- Motor
- Untersetzung oder Schraube
- Encoder / Drehmomentsensor
- Lager, Gehäuse, Verkabelung
MetaCore-Ansicht
- In welcher Aufgabe trat Last auf?
- Welche Bewegung verursacht eine Drehmoment-Spitze?
- Nach wie vielen Zyklen wächst das Spiel?
- Welche Wartungs- oder Designkorrektur ist validiert?
joint_event:
  joint: "right_knee_actuator"
  work_object: "stair_climbing_test"
  event_type: "torque_spike"
  sensor_state:
    torque: "above_expected"
    temperature: "rising"
    encoder: "micro_drift_detected"
    vibration: "increased"
  interpretation:
    likely_cause: "load concentration during step transition"
    confidence: 0.78
  knowledge_output:
    - reduce_acceleration_profile
    - inspect_reducer_backlash
    - update_maintenance_interval
    - send_supplier_feedback
Kleine Materialien entscheiden langfristige robotische Zuverlässigkeit.
PEEK ist kein billiger Metallersatz. Es ist ein hochwertiges technisches Polymer, das selektiv in kleinen Roboterkomponenten verwendet wird, in denen Leichtbau, Verschleißfestigkeit, geringe Geräusche, Dimensionsstabilität und elektrische Isolation mehr als reine Tragfähigkeit sind. In Humanoiden beeinflussen diese kleinen Materialwahlen direkt Aktuatorlast, Armträgheit, Kabellebensdauer, Lärm, Hitze, Wartungszyklen und Feldzuverlässigkeit.
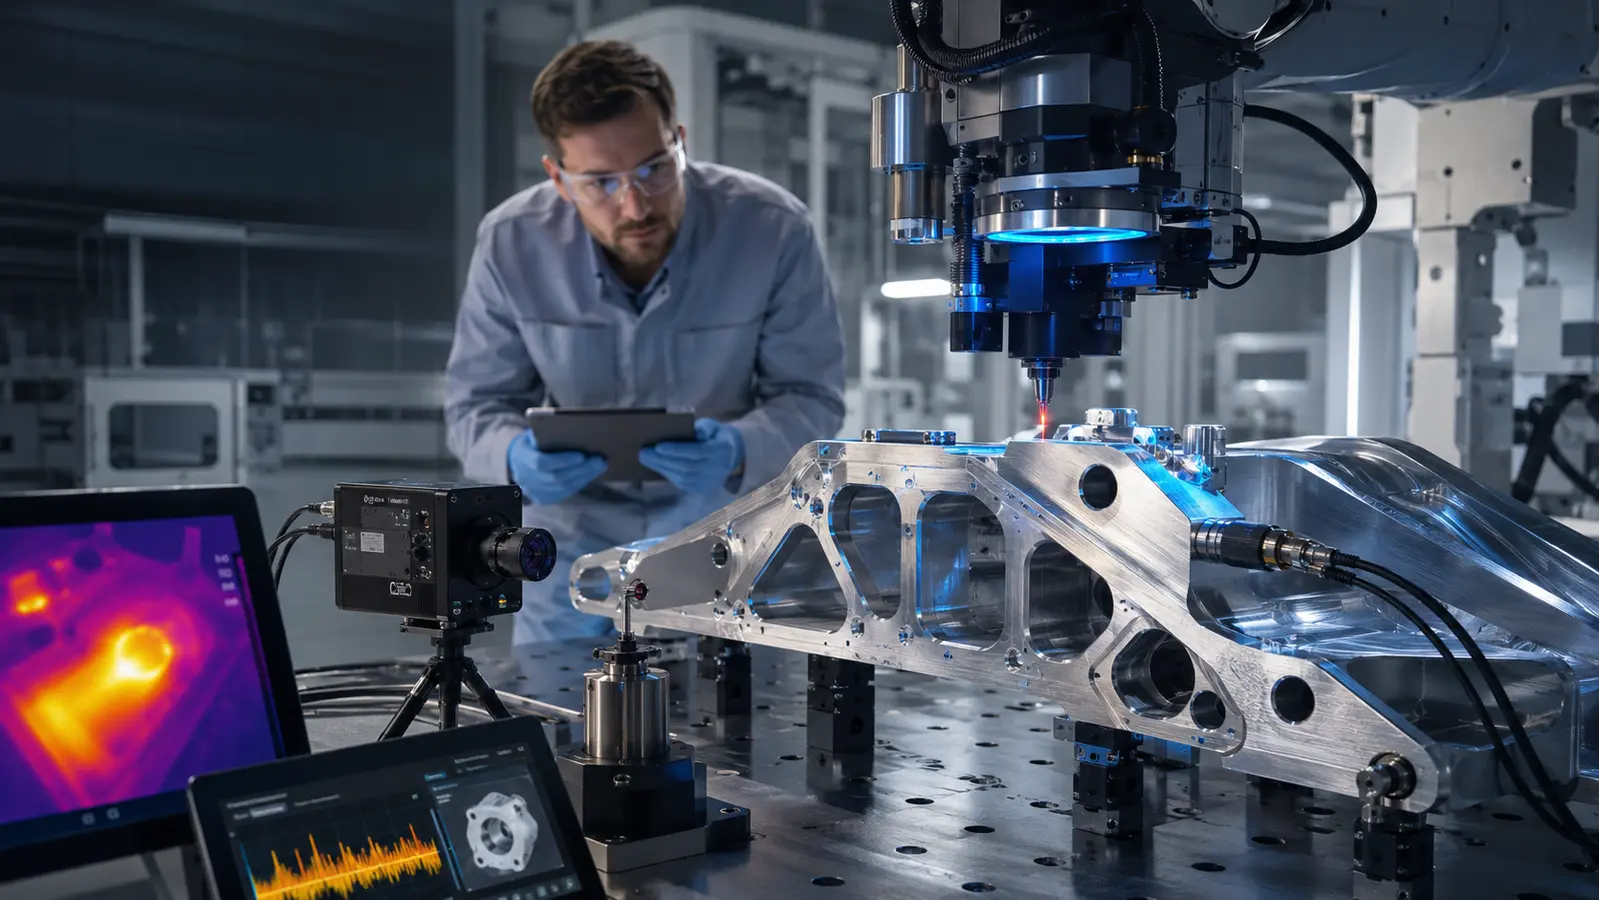
Die Reduzierung von Gramm in Fingern, Handgelenken, Führungen und kleinen inneren Teilen senkt die Trägheit, den Drehmomentbedarf und die Batterielast.
PEEK kann in Buchsen, Hülsen, Führungen, kleinen Zahnrädern und Schiebeschnittstellen verwendet werden, in denen sich Reibungszyklen ansammeln.
Lokale Reibungspaare und kleine Getriebeteile können bei richtiger Auslegung leiser laufen als Metall-Metall-Kontakt.
Sensorhalterungen, Controllerträger, Kabelbefestigungen und motorseitige Halterungen benötigen mechanische Unterstützung und elektrische Trennung.
Stabile Abstände sind wichtig bei Miniaturverbindungen, Kabelführung, Encoderbereichen und sich wiederholenden Montage-Workflows.
PEEK erfordert weiterhin eine Lebenszyklusvalidierung nach Vorbelastung, Hitze, Vibration und Wechselbelastung vor der Massenproduktion.
PEEK-Einsatz in Humanoiden:
- Fingergelenke und Sehnenführungen
- kleine Innenzahnräder und Riemenscheiben
- Buchsen / Wellenhülsen / Distanzstücke
- Kabelführungen in Handgelenk und Hand
- Lagerkäfige und gleitende Teile bei geringer Last
- Sensorhalter und Steckergehäuse
- isolierende Motor-/Controller-Träger
- Fixierung und Schutz von Kabelbäumen
Metall, wo Festigkeit dominiert
- Primäre tragende Rahmen
- Hüfte / Knie / Sprunggelenk-Impact-Pfade
- Primäre Riemenscheiben und schwere Getriebekerne
- Steife Strukturgelenke
PEEK, wo Verhalten zählt
- Miniaturbauteile mit geringer Reibung
- Leise Arm- und Handgelenk-Getriebeteile
- Elektrische Isolation nahe Sensoren und Controllern
- Stabile Führungen, Hülsen und Kabelschutz
material_operational_event:
  component: "finger_tendon_guide"
  material: "PEEK"
  robot_area: "dexterous_hand"
  expected_value:
    - lightweight
    - low_friction
    - low_noise
    - dimensional_stability
  monitored_events:
    - wear_growth
    - noise_increase
    - clearance_drift
    - cable_friction
    - temperature_rise
    - creep_deformation
  metacore_outputs:
    - inspect_after_cycles
    - maintenance_rule
    - supplier_feedback
    - redesign_material_candidate
    - lifecycle_validation_gate
Von Präzisionsfertigung bis operative Intelligenz.
Ein humanoider Roboter ist nicht ein Produkt. Es ist ein System aus Hunderten von mechanischen, elektronischen, Sensor-, Energie- und Rechenkomponenten. Präzisionsfertigung schafft den Körper, der Roboterik-Stack führt Bewegung aus und MetaCore verwandelt die physische Ausführung in operatives Wissen.
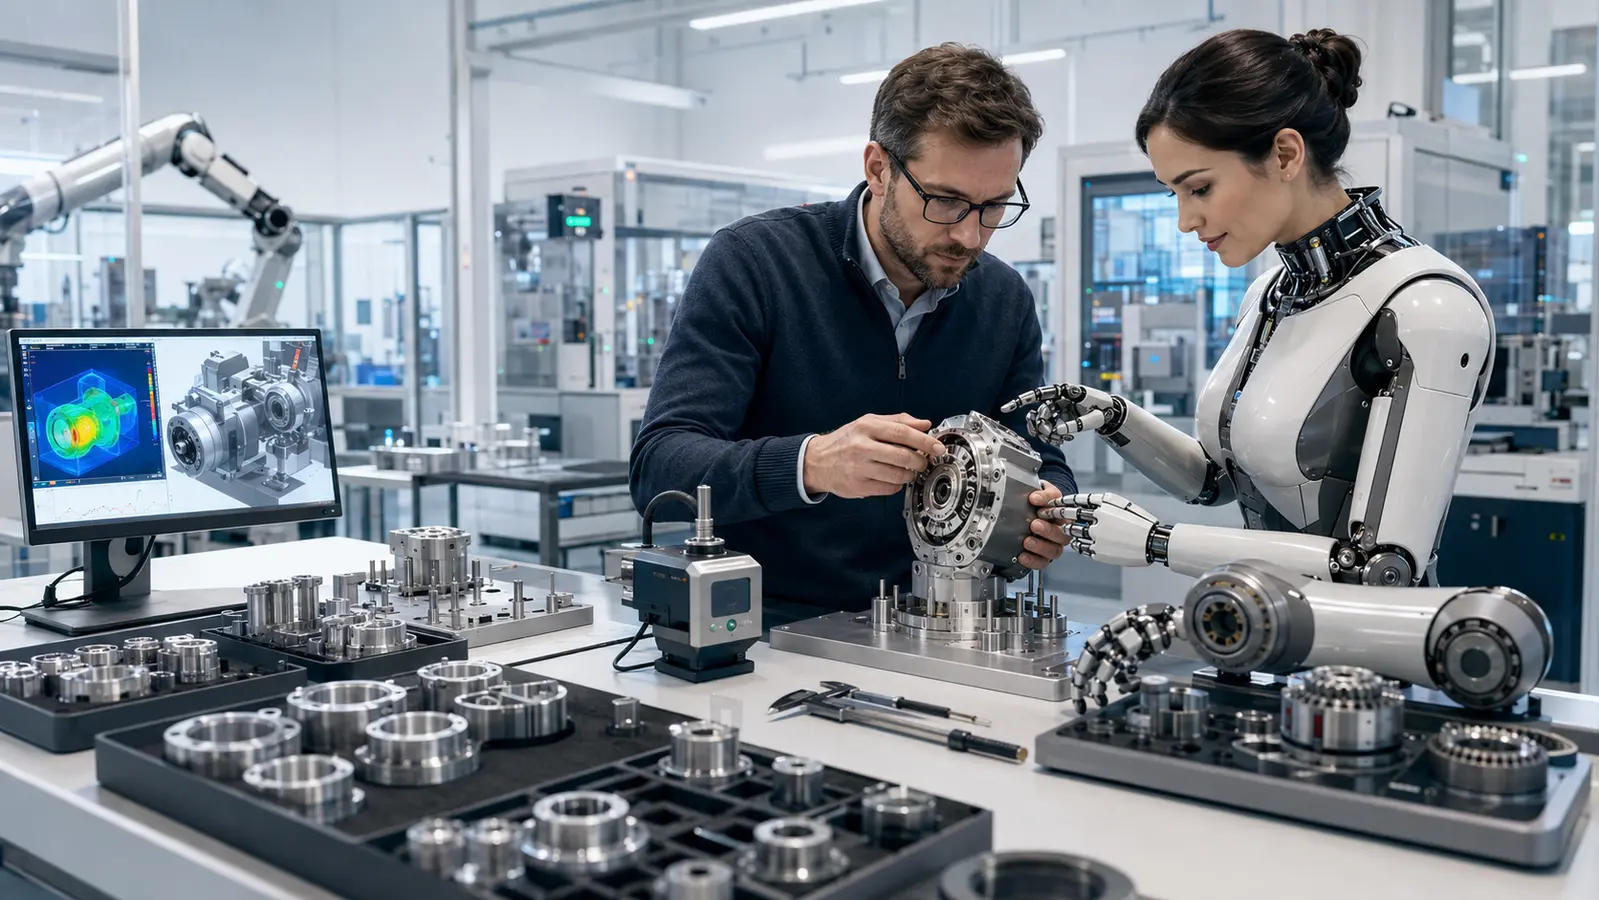
Gelenkgehäuse, Flansche, Konsolen, Lagersitze, Aktuatordeckel und Präzisionsschnittstellen.
Querrollenlager, Dünnquerschnittslager, Oberwellenantriebe, Planetenreduzierer und Spielregelung.
PCB, SMT, BMS, Motorsteuerplatinen, Signalführung, flexible Kabelbäume und EMI-Widerstand.
Komponentenverhalten bei realer Arbeit: Überhitzung, Vibration, Drehmomentspitze, Encoderdrift, Kabelmüdigkeit.
Lieferkette baut Komponenten
↓
Roboter Stack führt Bewegung aus
↓
Operational Veranstaltungs Fangfeldverhalten
↓
MetaCore verknüpft Komponentenverhalten mit Arbeitskontext
↓
Validiertes Wissen verbessert Design, Wartung und Flottenbetrieb
Fertigungsansicht
- Wer hat das Bauteil gefertigt?
- Welches Material und welches Verfahren?
- Wie lauten die Toleranzen?
- Wie lautet das Testergebnis?
MetaCore-Ansicht
- Bei welcher Arbeit wurde das Bauteil belastet?
- Welches operative Event wiederholte sich?
- Welchen Skill oder welche Bewegung betraf es?
- Welche Korrektur für die Flotte validieren?
component_object:
  part: "knee joint housing"
  process: "CNC + anodizing"
  linked_skills:
    - walking
    - stair_climbing
    - kneeling
  operational_events:
    - torque_spike
    - overheating
    - vibration_growth
    - encoder_drift
  knowledge_output:
    - maintenance_rule
    - design_revision
    - supplier_feedback
    - fleet_update_after_validation
MetaCore steuert nicht eine Drohne, sondern Gruppen, Kategorien und Missionskontext.
MetaCore Robotik ist kein militärisches Produkt und ist nicht für Angriffssysteme gedacht. In einer zivilen Umgebung kann es als ein AI-Betreiber über Drohnen-, Roboter- und Sensornetzwerken agieren: für Inspektionen, Gebietspflege, Rettungskoordination, Landwirtschaft, Infrastrukturüberwachung und Umweltdatenerfassung.
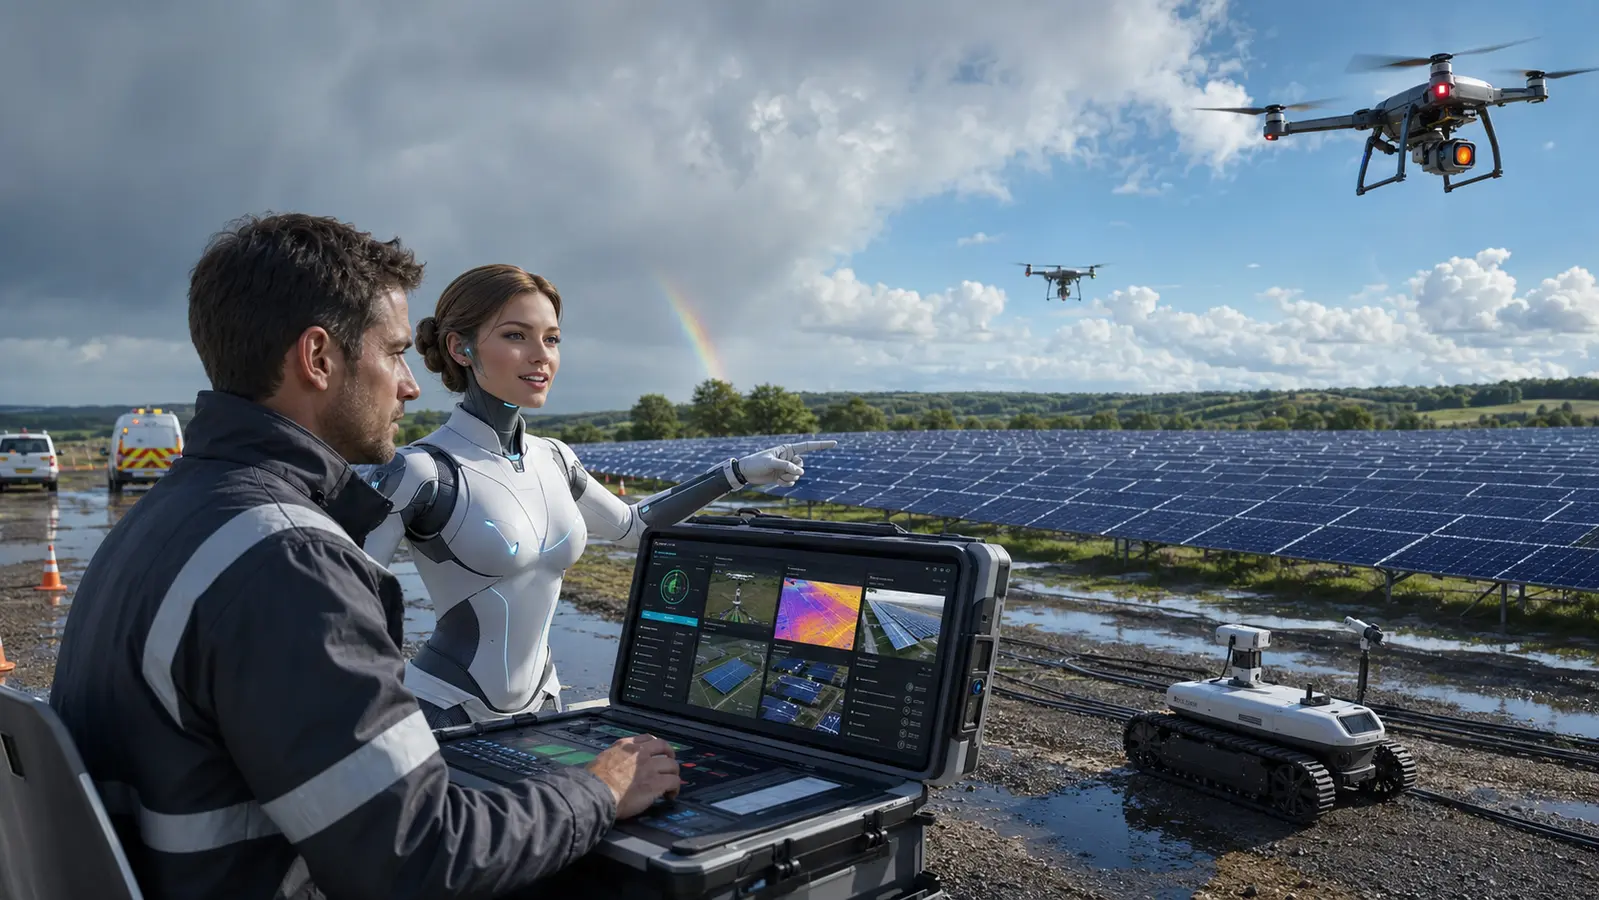
Drohnen werden nach Rollen gruppiert: visuelle Inspektion, thermische Überwachung, Kartierung, Relais, Backup-Agent.
Nicht jeder Agent erhält die gleiche Aufgabe. MetaCore weist Arbeit nach Zone, Risiko, Priorität und Berechtigung zu.
Nicht Rohdaten werden aufgezeichnet, sondern Ereignisse: Linkverlust, Batterieabfall, Hindernis, Routenabweichung, menschliches Handoff.
Der Betreiber MetaCore AI hilft dem Menschen, den Gruppenzustand zu sehen, Maßnahmen zu empfehlen und eine Entscheidung zur Genehmigung vorzubereiten.
Zivile Mission
↓
Drohnen-/Robotergruppen
↓
Rollenkategorien
↓
Kommunikationspolitik
↓
Betriebszustand
↓
MetaCore AI Betreiber
↓
Autorisierte Genehmigung / Handoff
↓
Validiertes Betriebswissen
Ohne MetaCore
- Jede Drohne wird separat überwacht.
- Der Bediener ertrinkt in Kameras, Telemetrie und Warnungen.
- Events bleiben oft in getrennten Logs.
- Erfahrung ist schwer auf die nächste Mission übertragbar.
Mit MetaCore
- Agents werden nach Gruppen und Kategorien geführt.
- Der Bediener sieht den gesamten Betriebszustand.
- Events werden klassifiziert und dem Missionskontext zugeordnet.
- Validiertes Wissen fließt in den nächsten Einsatz zurück.
network_object:
  Mission: "Inspect solar park after storm"
  agent_groups:
    visual_scan: [drone_01, drone_02]
    thermal_check: [drone_03]
    relay_support: [drone_04]
    standby: [drone_05]
  categories:
    - infrastructure_inspection
    - safety_monitoring
    - anomaly_detection
    - operator_handoff
  operational_events:
    - route_blocked
    - weak_signal
    - battery_low
    - thermal_anomaly
    - human_review_required
  human_policy:
    approve_route_change: true
    approve_high_risk_area: true
    final_decision: "human"
Eine Humanoid-Demo belegt die Fähigkeit. Eine validierte Lieferkette belegt Einsatzbereitschaft.
Ein Humanoid ist nicht nur ein Roboter, sondern ein industrielles System: Aktoren, Getriebe, Arme, Sensoren, Controller, Batterien, Struktur, Gurte, Testgeräte und Dienstprozesse. Wenn die Demophase endet, ist die eigentliche Frage nicht, ob sich der Roboter bewegt, sondern ob die gleiche Qualität in Serie wiederholt, im Feld beibehalten und durch reale Betriebsereignisse validiert werden kann.
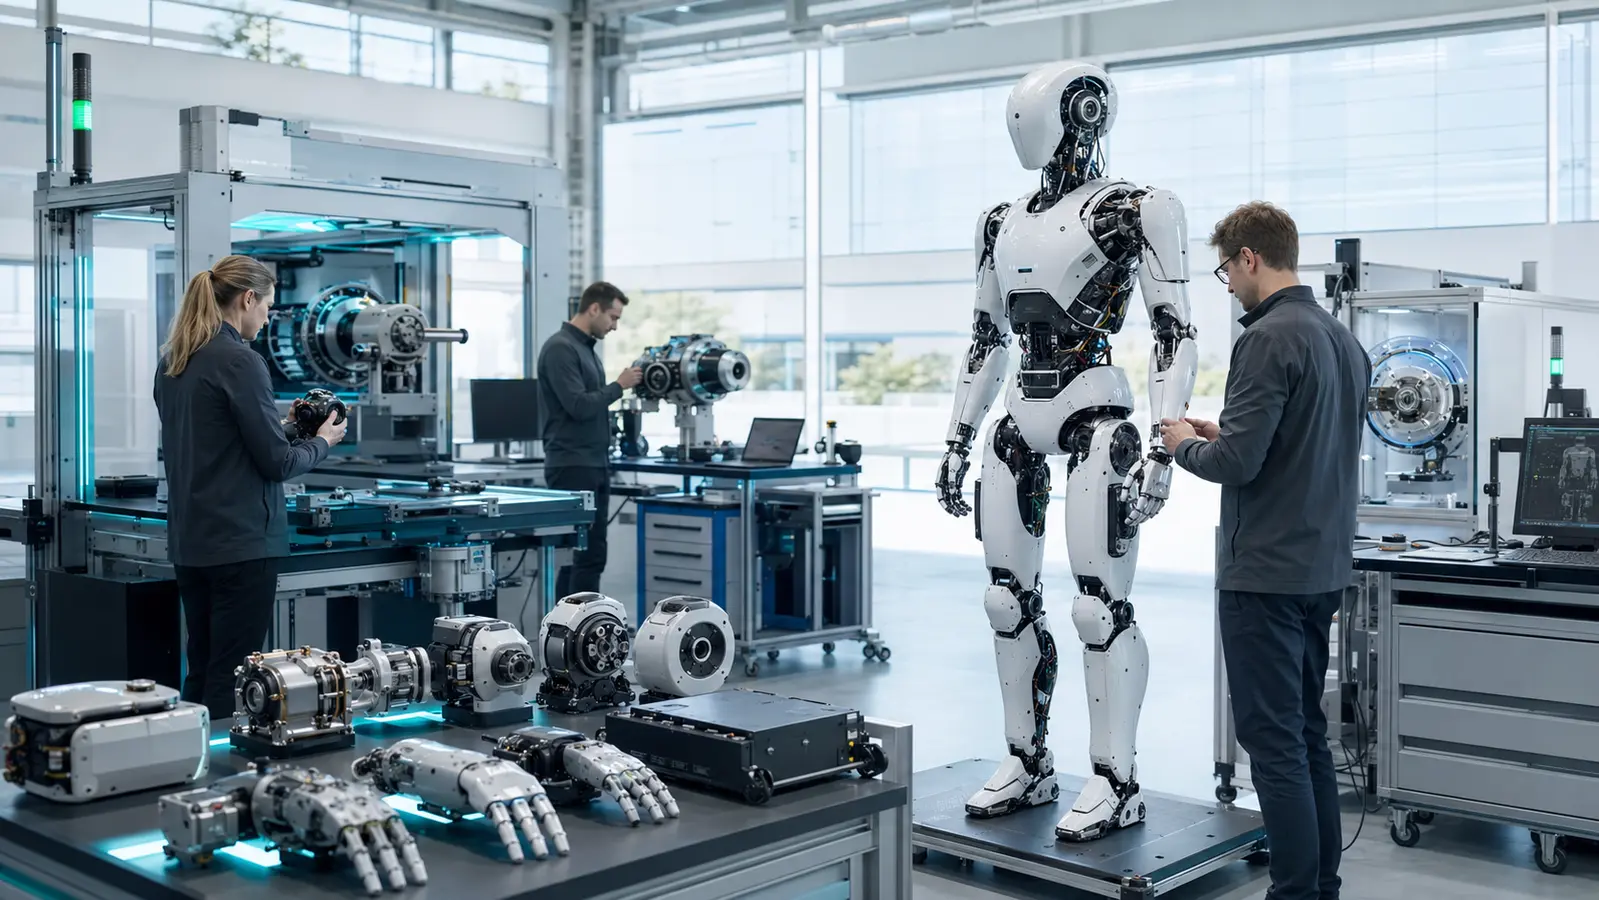
Klare Version, Material, Messmethode und Prüfkriterien.
Probenqualität, Lieferdisziplin, Rückverfolgbarkeit und ein wiederholbarer Prozess.
Temperatur, Abstand, Lärm, Belastung und Fehlermuster.
Klare Wartungsregeln, Rollback-Pfad und verantwortliche Autorisierung.
Manuelles Tuning, kleine Mengen, Engineering-Debugging, schnelle Iterationen und noch nicht bewährter Dienst-Lebenszyklus.
Identische Teile, stabile Zyklen, wiederholbare Qualität, Kalibriervorrichtungen, Alterungstests und Montagedisziplin.
Keine Katalogzeile, sondern Stichprobenverifizierung, Lebensdauerdaten, Lieferdatensätze, Vertragsstatus und Feldfehlerhistorie.
Nach wie vielen Zyklen muss überprüft werden, was ersetzt werden muss, wo das reale Risiko steigt und wie die Felddaten zum Design zurückkehren.
Komponentenportfolio
↓
Qualifizierter Lieferantenpool
↓
Stichprobenprüfung
↓
Kleine Chargenlieferung
↓
Lebenszyklusprüfung
↓
Operational Veranstaltungs
↓
Massenproduktionsentscheidung
↓
Wartung & Redesign Wissen
Marktkarten-Ansicht
- Das Unternehmen hat ein passendes Produkt.
- Das Unternehmen erscheint im Lieferketten-Diagramm.
- Es gibt technische Fähigkeit.
- Es gibt noch keinen belegten Massenlieferanten.
Validierte Supply-Chain-Ansicht
- Probe bestand Tests.
- Es gibt einen Kleinserien-Liefernachweis.
- Field-Events zeigen stabilen Lebenszyklus.
- Service- und Redesign-Regeln validiert.
supplier_validation_event:
  component: "knee actuator reducer"
  supplier_status: "qualified_pool"
  robot_model: "humanoid_prototype_A"
  test_context: "stair_climbing_5000_cycles"
  events:
    - temperature_rise
    - backlash_growth
    - abnormal_noise
  outcome:
    reliability_score: 0.74
    mass_production_ready: false
    required_action: "extended_lifecycle_test"
  metacore_output:
    - supplier_feedback
    - maintenance_rule
    - redesign_candidate
    - next_validation_gate
Keine getrennten Bilder. Eine Operational-Coherence-Kette.
MetaCore LAB verbindet Bedienerentscheidungen, Roboteraktionen, Aktuatorzustand, Komponentenvalidierung und humanoide Zuverlässigkeit in einem verständlichen System.

MetaCore entwirft einzigartige Robotik, Automation und Physical AI-Systeme rund um echte Arbeit.
Jedes Projekt wird um eine bestimmte Aufgabe, bestehende Mechanik, Elektrotechnik, Steuerungen, Roboterik-Stack, Sensoren, Datenflüsse, Sicherheitsgrenzen und den Punkt der menschlichen Entscheidung geformt. Wir verkaufen kein abstraktes „AI für Roboter – wir entwerfen ein kohärentes System von der physischen Komponente bis hin zum validierten Arbeits- und Betriebsgedächtnis.
Mechanik und Mechatronik
Struktur, Gelenke, Aktuatoren, Reduzierer, Linearantriebe, Endeffektoren, Werkzeuge, Toleranzen und Funktionsfähigkeit.
Elektrotechnik und Automation
Leistung, Schutzschaltungen, SPS, Servoantriebe, VFD, I/O, Sensoren, SCADA und deterministische Steuerung.
Robotik und Vernetzung
ROS2, NVIDIA Isaac, MoveIt, Vendor SDKs, Edge Compute, OPC UA, MQTT, Zeitsynchronisation und sichere Netzwerkzonen.
MetaCore operative Kohärenz
Arbeitssemantik, Arbeitsobjekts, Ausführung Intelligence, Operational Veranstaltungs, Wissensschleife und Scoped-Authority Regeln.
Haben Sie ein Roboterik-, CNC-, Automatisierungs- oder Multi-Device-Projekt?
Senden Sie eine Anfrage — wir helfen Ihnen, ein einzigartiges System zu entwerfen, Ihre vorhandenen Geräte zu verbinden und einen sicheren Weg vom Piloten bis zum validierten Einsatz vorzubereiten.
Bringen Sie uns Ihren Roboter. Field hinzufügen. DELTA messen.
Sie haben bereits den Roboter, die Mechanik, die Elektronik und die Steuerungslogik. Für den Piloten wählen wir eine echte Aufgabe aus, zeichnen die BEFORE-Basislinie auf, verbinden MetaCore Field über eine erlaubte SDK / API / Telemetrieoberfläche und wiederholen die gleiche Aufgabe innerhalb der gleichen Sicherheitsgrenzen. Wir bewerten einen messbaren DELTA – kein Versprechen.
Ihr Roboter, wie er heute ist
Wir erfassen aktuelle Unterrichtszeit, Erfolgsrate, Wiederholungen, Intervention, Wiederherstellung, Telemetrie und Engineering Tuning Aufwand. Nichts wird nach Marketing-Ansprüchen beurteilt — nur nach der ausgewählten realen Aufgabe.
Derselbe Robot mit MetaCore Field
Wir messen, ob der Roboter den Aufgabenkontext besser beibehält, Abweichungen erkennt, validierte Erfahrungen wiederverwendet, Probleme klarer an Menschen übergibt und weniger wiederholtes Tuning erfordert.
Ein Robot. Ein Ingenieur. Eine echte Aufgabe.
Humanoide, Cobots, Manipulatoren, AMRs, Inspektionsroboter, CNC und andere Physical AI-Systeme. Wir beginnen mit schreibgeschützten Beweisen, bewegen uns dann — nur wenn es gerechtfertigt ist — zur begrenzten Integration und messen den DELTA.
Sie bauen Maschine und Logik. MetaCore ergänzt Digital Heart.
Für Hersteller ist MetaCore kein Ersatz für den Motion Stack. Digital Heart ist eine Kohärenz-Betriebsschicht für den Roboter: persistenter Task-Context, Operationsspeicher, evidenzverknüpfte Reflexion, Failure/Recovery-Wissen und Scope-Autorität über der bestehenden OEM-Steuerung.
Hersteller- und Integratortechnologie führt physische Aktionen aus.
Politik, Mandat und Umfang definieren, welche Rolle Ziele, Grenzen, Geschäftslogik setzt und wichtige Entscheidungen genehmigt.
| Fähigkeit | Robotik-Stack | MetaCore |
|---|---|---|
| Motion Planning / IK / Trajektorie | ✓ | — |
| Motorregelung / Firmware | ✓ | — |
| Arbeitssemantik | — | ✓ |
| Arbeitsobjekt / Operatives Gedächtnis | limited | ✓ |
| Ausführungsintelligenz | partial | ✓ kontextuell |
| Betriebsereignisse | logs | ✓ interpretiert |
| Flottenweites validiertes Wissen | limited | ✓ nach Freigabe |
| Menschliche Übergabe / Audit-Trail | varies | ✓ |
Sie haben echte Arbeit. MetaCore gibt ihm Struktur.
Der MetaCore KI-Expert ist kein allgemeiner Chatbot. Es wird zu einem freundlichen Assistenten für Ihre Ingenieure und Bediener: Versteht den Arbeitskontext, verbindet Geräte, erklärt die Situation und baut ein zuverlässiges Betriebsgedächtnis auf.
Haben Sie eine Werkstatt, ein Elektroniklabor oder ein paar Geräte?
MetaCore hilft dabei, Prozesse zu einem klaren System zusammenzustellen. Ihr Team erhält an AI Expert, der den Arbeitskontext kennt, hilft, Probleme zu lösen und Ordnung ohne unnötige Bürokratie schafft.
Betreiben Sie Produktion mit viel Equipment?
MetaCore verbindet Maschinen, Signale, Dokumentation und Menschen in einem steuerbaren Netzwerk. Sie sehen das große Ganze und können bei Bedarf auf ein bestimmtes Gerät, einen bestimmten Zyklus oder einen bestimmten Risikomoment zurückgreifen.
Verwalten Sie komplexe Logistik über mehrere Standorte?
Der MetaCore KI-Expert kann mit jedem Team an seinem Arbeitsplatz arbeiten und gleichzeitig die gemeinsame Kontroll-, Wissens- und Rechenschaftspflichtstruktur im gesamten Netzwerk beibehalten.
Geräte, Personen, Datenflüsse, Entscheidungspunkte und vorhandene Signale auf einer Arbeitskarte.
Wo menschliche Zustimmung erforderlich ist, was automatisiert werden kann und welche Ereignisse Lernmaterial werden müssen.
Ein echter Prozess, klare Messkriterien und ein sicherer Weg vom Piloten zur wiederholbaren Fertigkeit.
Autorisierte Rollen setzen Ziele, Grenzen und Prioritäten unter Richtlinien, Mandat und Anwendungsbereich; riskante Muster folgen definierten Genehmigungstoren.
Fähigkeiten werden der Flotte nicht ohne Überprüfung und einen klaren Rollback-Pfad veröffentlicht.
Jedes signifikante Ausführungsereignis muss erklärbar, nachvollziehbar und zum Lernen verwendbar sein.