
FR

Vous avez construit le robot.Nous apportons les Field.
Couche opérationnelle de cohérence for Physical AILe matériel fournit le corps. AI fournit des fonctionnalités. MetaCore assure la continuité. Context, l’historique des interactions, la récupération, les preuves et l’autorité étendue restent significatifs au fil du temps – au-dessus de la pile robotique existante.
Le robot a déjà un corps et une logique. MetaCore ajoute cohérence opérationnelle.
MetaCore n'est pas un autre cerveau ou contrôleur de robot. Il s'agit d'une couche au-dessus de la pile existante qui préserve l'état partagé entre les personnes, les équipes, l'ingénierie et les machines. Ainsi, le contexte, les décisions, les preuves et l'expérience validée ne disparaissent pas après chaque tâche.
Mécanique, électronique, capteurs, actionneurs et corps robotique physique.
Firmware, ROS2, PLC, planification de mouvement, VLA/modèles et exécution déterministe.
Context, mémoire, réflexion, preuves, intention humaine, autorité et connaissances techniques dans un état continu.
MetaCore Engineer + Workteam
Contexte du projet, coordination Master AI, exigences, CAD/BOM, fournisseurs, tests, mesures, historique des décisions, transferts et connaissances d'ingénierie validées.
ÉQUIPE DE TRAVAIL · MAÎTRE AI · MEMOIRE D'INGÉNIERIEMetaCore Robot Runtime
Work Semantics, Work Object, Operational Événements, Skill Intelligence, récupération, transfert humain, historique de santé et mémoire opérationnelle validée au-dessus de la pile robotique existante.
CONTEXTE · COMPÉTENCES · ÉVÉNEMENTS · MÉMOIREMetaCore Corporate Context
Les équipes, les projets, les usines, les flottes de robots, les CNC, PLC, les fournisseurs et les règles organisationnelles deviennent un modèle contextuel doté d'une autorité explicite et d'une structure d'audit.
MULTI-SITESS · FLOTTE · GOUVERNANCE · PREUVED'un appareil autonome à un système de production vivant.
Une plateforme pour les ingénieurs, les électriciens, les mécaniciens et les équipes d'automatisation. Nous connectons les équipements physiques au contrôle, au contexte et à la prise de décision des opérateurs, sans remplacer ce qui fonctionne déjà de manière fiable.
Robotics
Humainoïdes, manipulateurs, cobots, robots mobiles, vision industrielle et exécution de mouvements en toute sécurité.
ROS2 · Isaac · MoveIt · Vendeur SDKCNC et fabrication
Machines-outils, G-code, outillages, pièces, contrôle qualité et retour d'expérience dans le cycle de production.
CNC · CAM · G-CODE · QAGénie électrique
PLC, servomoteurs, convertisseurs de fréquence, E/S, surveillance de l'énergie et signaux de diagnostic.
PLC · SERVO · VFD · MODBUSMécanique
Actionneurs, réducteurs, forces, tolérances, vibrations, température et cycle de vie des composants.
ACTIONNEMENT · FORCE · TOLÉRANCEContrôle intelligent
Synthèse de capteurs, jumeaux numériques, recettes, états et contrôle adaptatif des processus.
OPC UA · MQTT · JUMEAU NUMÉRIQUEIntégration du système
Les équipements de différents fabricants reçoivent un objet de travail partagé, un langage d'événement et un historique vérifiable.
EDGE · API · ÉVÉNEMENTS · CONNAISSANCESDifférents robots. Un souvenir d'entreprise.
MetaCore Field maintient un état partagé gouverné entre les projets, les ingénieurs, l'équipe de travail AI et les différents robots. Chaque machine reçoit uniquement le contexte dont elle a besoin, tandis que ses événements retournent dans la mémoire opérationnelle de l'entreprise.
Coordonnées ; ne remplace jamais les gens
Répartit le travail entre AI rôles spécialisés, préserve le contexte partagé du projet, consolide le résultat et remet un ensemble de décisions à l'ingénieur ou au gestionnaire responsable.
Mécanique + robotique + électrique + QA
Les disciplines travaillent dans le même contexte de projet, réduisant ainsi la perte de connaissances entre les personnes, les équipes, les révisions, les fournisseurs et les étapes de validation.
Conscient de l’humain, pas « un humain dans une machine »
MetaCore aide le robot à mieux comprendre l'intention humaine, les conditions de travail, les limites, l'incertitude et le moment où il doit s'arrêter ou interroger une personne.
D'une machine d'exécution à un partenaire continu et contextuel.
Digital Heart n’est pas une imitation d’émotion. Il est MetaCore Field implémenté pour un robot : relation continue et contexte de travail, mémoire opérationnelle, réflexion liée aux preuves, limites humaines et expérience d'ingénierie validée.
Une machine qui ne repart pas de zéro.
Le modèle peut changer. Le robot peut changer. Mais Work Objects, l’historique des décisions, l’expérience de rétablissement et les limites définies par l’homme doivent perdurer.
Une personne n'envoie plus le monde entier. Ils envoient la monnaie.
Compression d'intention avec état interprète le langage humain comme ΔIntent dans un contexte opérationnel partagé persistant. Le système reconstruit l'état concerné uniquement lorsque cet état est suffisamment fiable.
Un AI expert aux côtés de l’humain. L’humain mène.
Opérateur Layer ne pousse pas l’humain hors du processus. Il collecte les états des machines, explique les risques, fournit un contexte de décision et arrête l'exécution lorsque l'approbation de l'ingénieur est requise.
 UN EXPERT · DE NOMBREUX SYSTÈMES
L’humain n’a pas besoin de parler à dix robots différents.
Ils communiquent avec un expert familier. L'expert connaît le contexte, sélectionne le bon appareil ou agent logiciel, coordonne l'action et renvoie un résultat clair à l'humain.
Les appareils savent déjà comment s'exécuter. Le système doit comprendre le travail.
Les piles de contrôle résolvent les trajectoires, les cycles d'asservissement, la logique PLC, le fonctionnement du moteur et la simulation. MetaCore se situe au-dessus de l'exécution : il régit la sémantique du travail, les risques, l'historique des essais, l'approbation humaine et le retour des connaissances dans le système.
Un opérateur. État de production complet.
MetaCore connecte CNC, le robot, PLC, les capteurs et l'historique des processus en un seul champ de décision explicable.
Exécution scriptée
- Pas de mémoire de compétences partagée
- Les erreurs sont mal expliquées
- Un nouvel objet signifie un nouveau réglage
- L'expérience est dispersée entre les robots et les opérateurs
Intelligence opérationnelle
- Le travail a un contexte
- Les erreurs sont classées
- L'humain reçoit un transfert clair
- Les connaissances sont versionnées et validées
Un appareil ne suffit pas avec une commande. Le système doit comprendre ce que signifie le travail.
CNC, un robot ou un PLC peuvent exécuter un programme avec précision. MetaCore ajoute l'objectif, l'état de l'objet, le risque, l'historique des essais antérieurs et une règle de transfert claire pour l'opérateur.
Pourquoi l’opération est nécessaire et où elle s’intègre dans le flux de production global.
Limites pour l'humain, la pièce, l'outil, l'équipement et le processus.
Qu’est-ce qui a été essayé, dans quelles conditions, avec quels paramètres et quels résultats ?
Quand s’arrêter automatiquement et quel ensemble de décisions transmettre à l’ingénieur.
Une pensée n’est pas une commande motrice directe. Cela devient une intention interprétée en toute sécurité.
Le EEG non invasif peut détecter un ensemble limité et pré-entraîné d'intentions humaines. MetaCore ne permet jamais à un signal neuronal de contrôler directement les actionneurs : il convertit l'intention détectée en Work Object, vérifie le contexte, les risques et les autorisations, puis envoie ensuite une tâche limitée à la couche d'exécution robotique.
Le EEG non invasif capture les caractéristiques de l'activité électrique.
Les artefacts sont filtrés et les fonctionnalités stables sont extraites.
Un ensemble limité d’intentions entraînées est classé.
L'intention est liée à l'objet, à l'environnement et au risque.
Les limites d'autonomie et la porte d'autorisation/approbation définie par la politique sont vérifiées.
ROS2, PLC ou un vendeur SDK exécute l'action physique.
Les systèmes pratiques reconnaissent généralement un ensemble limité d'intentions ou de commandes, tandis que la trajectoire et la stabilisation sont gérées par un logiciel de contrôle du robot.
La latence, la précision de la classification, l'étalonnage individuel, la fatigue, les fausses activations et la politique de sécurité doivent être vérifiés par des tests indépendants.
MetaCore se connecte au-dessus de l'automatisation — sans le casser ni le remplacer.
Le contrôleur PLC, CNC, ROS2 ou le fabricant SDK restent responsables du contrôle déterministe. Le MetaCore AI Expert ne les remplace pas – il convertit l’état en une décision d’ingénierie compréhensible, relie le contexte et laisse à l’autorité décisionnelle le rôle autorisé par la politique et la portée.
Une couche intégrative et non invasive
Nous partons de signaux réels, d’historiques de travail et d’événements opérationnels. MetaCore explique ce qui se passe, ce qui vaut la peine d’être fait et quel est le risque – tandis qu’une action contrôlée n’apparaît qu’avec des limites claires, une approbation et un chemin de retour en arrière.
Pas seulement un programme ou une compétence. Un contrat de travail complet.
Un Work Object n'est pas une commande adressée à la machine. Il s'agit d'un contrat de travail clair : que réaliser, avec quoi nous travaillons, quelles limites ne doivent pas être franchies, quand l'Expert AI doit s'arrêter et ce que nous devons prouver une fois terminé.
mission: boîtier de roulement de machine
machine: CNC_5AXIS_04
pièce: housing_AL6082_batch_27
outil: endmill_D10_T17
constraints:
  spindle_load_max: 82%
  vibration_rms_max: 2.8 mm/s
  dimensional_tolerance: ±0.03 mm
recovery:
  pause_feed → inspect_tool → opérateur_review
human_intent:
  boîtier précis, pas de compromis cachés
expected_result:
  surface_Ra ≤ 1.6 μm
  dimensions_validated: true
  decision_trace: complete
Pas encore une autre commande à l'appareil. Une décision fondée sur l’ingénierie.
Le MetaCore AI Expert combine l'état du contrôleur, les signaux de processus, les exigences en matière de pièces et l'expérience de cycle préalable. L'ingénieur ne reçoit pas une alarme, mais un ensemble de décisions expliquées.
L'augmentation des vibrations est liée à la charge de l'outil T17 et non au serrage de la pièce. Le processus est toujours sûr, mais le mode actuel augmente le risque de défauts de surface.
Lit l’état du périphérique et du processus.
Sépare le symptôme de la cause.
Propose des actions, des limites et des résultats.
L'humain approuve ou s'arrête.
Vérifie le résultat et enregistre l’expérience.
Les capteurs délivrent des signaux. MetaCore comprend la situation.
Une mesure peut mentir, être en retard ou ne montrer qu’une partie du problème. Le MetaCore AI Expert aligne les sources indépendantes, évalue leur fiabilité et convertit la télémétrie en conclusion technique.
Quatre chaînes indépendantes confirment la même cause. La température et la direction de la force excluent toute surchauffe des engrenages et tout serrage desserré.
Conclusion étayée par l’alignement de plusieurs sources indépendantes.
L'ingénieur voit quelles données ont motivé le diagnostic.
L’état est lié à la cause, au risque et à l’action suivante.
L'humanoïde ne se contente pas de bouger. À chaque instant recalcule l'équilibre de tout le corps.
Lorsque le robot avance, soulève une pièce ou étend un bras, le centre de masse, les forces de contact et la réserve de couple disponible changent. Un contrôleur de politique de bas niveau MPC, WBC ou un contrôleur de politique stabilise le corps ; MetaCore comprend ce que ce mouvement signifie pour la tâche et le risque.
L'extension du bras déplace le CoM vers le bord du support. La réduction de la vitesse de portée de 18 % maintient la marge de stabilité au-dessus de 70 %, sans modification de la trajectoire de prise en main des pièces.
Ferme les boucles de courant, de vitesse et de position.
Distribue les moments, les forces de contact et la trajectoire.
Relie le mouvement au travail, au risque, à l’histoire et à la politique humaine.
Définit l'objectif, les limites de travail et les règles d'approbation.
Avant d'agir dans la réalité, MetaCore vérifie plusieurs futurs possibles.
Le modèle mondial combine la position de l'objet, la géométrie, les contacts, la proximité humaine, l'état du robot et l'objectif de la tâche. Les actions candidates sont d’abord évaluées dans le modèle interne – ce n’est qu’ensuite que la voie la plus sûre et la plus utile est choisie.
Signaux sensoriels
État du monde
Conséquences possibles
L'action la plus sûre
Expérience à partir de résultats réels
Le modèle numérique prédit. Le système physique vérifie. MetaCore ferme la boucle d’apprentissage.
La prédiction virtuelle réduit les mauvais essais physiques, mais seuls les résultats réels indiquent si le modèle est fiable. MetaCore compare en permanence l'état prédit et mesuré, explique la différence et met à jour la décision suivante.
BOUCLE
Filtrage rapide des candidats sans usure du matériel.
Mode limité, surveillance des capteurs et restauration.
Seule une expérience vérifiée devient une connaissance opérationnelle.
L'expérience ne reste plus dans la tête d'une seule personne. Cela devient compétence système partagée.
Le MetaCore AI Expert surveille le procès, relie les signaux à la décision et enregistre non seulement le résultat, mais aussi sa cause. Seule l'expérience validée par l'ingénieur entre dans la mémoire de production et peut aider une autre machine, une équipe ou une autre équipe.
J'ai compris pourquoi c'était arrivé."
Les vibrations du CNC_04 ont augmenté en raison de la résonance à 8 420 tr/min. Alternative sûre vérifiée : 7 860 tr/min.
- QUAND
- Broche 8,2 à 8,6 000 tr/min
- CONTEXT
- Outil T12 · Al 6082
- MODÈLE
- Résonance / bavardage
- RÉCUPÉRATION
- 7 860 tr/min · avance −4%
L'humain montre le but. MetaCore forme la compétence. Le robot effectue le travail.
Nous ne programmons pas de scénario de mouvement aveugle. Le MetaCore AI Expert combine la démonstration humaine, la vue de la caméra, la force, la tactilité et les limites mécaniques dans une compétence professionnelle explicable et reproductible en toute sécurité.
the skill
- Intention identifiée
- Phases de contact segmentées
- Enveloppe de force sûre construite
- Stratégie de récupération ajoutée
- Contexte des objets et des outils
- Profil de force sûr
- Événements de contact et de glissement
- Limites de récupération et d’escalade humaine
La vision vous indique où se trouve l'objet. La détection tactile vous indique ce qui se passe après le contact.
Une main humanoïde ne devient pas pratique uniquement grâce à de meilleurs moteurs. Les capteurs tactiles du bout des doigts et de la paume doivent détecter la répartition de la pression, le micro-glissement, la déformation et la force de contact avant qu'un objet ne glisse ou ne se brise. MetaCore relie ces signaux à l'objet de travail, au risque et à une correction sûre.
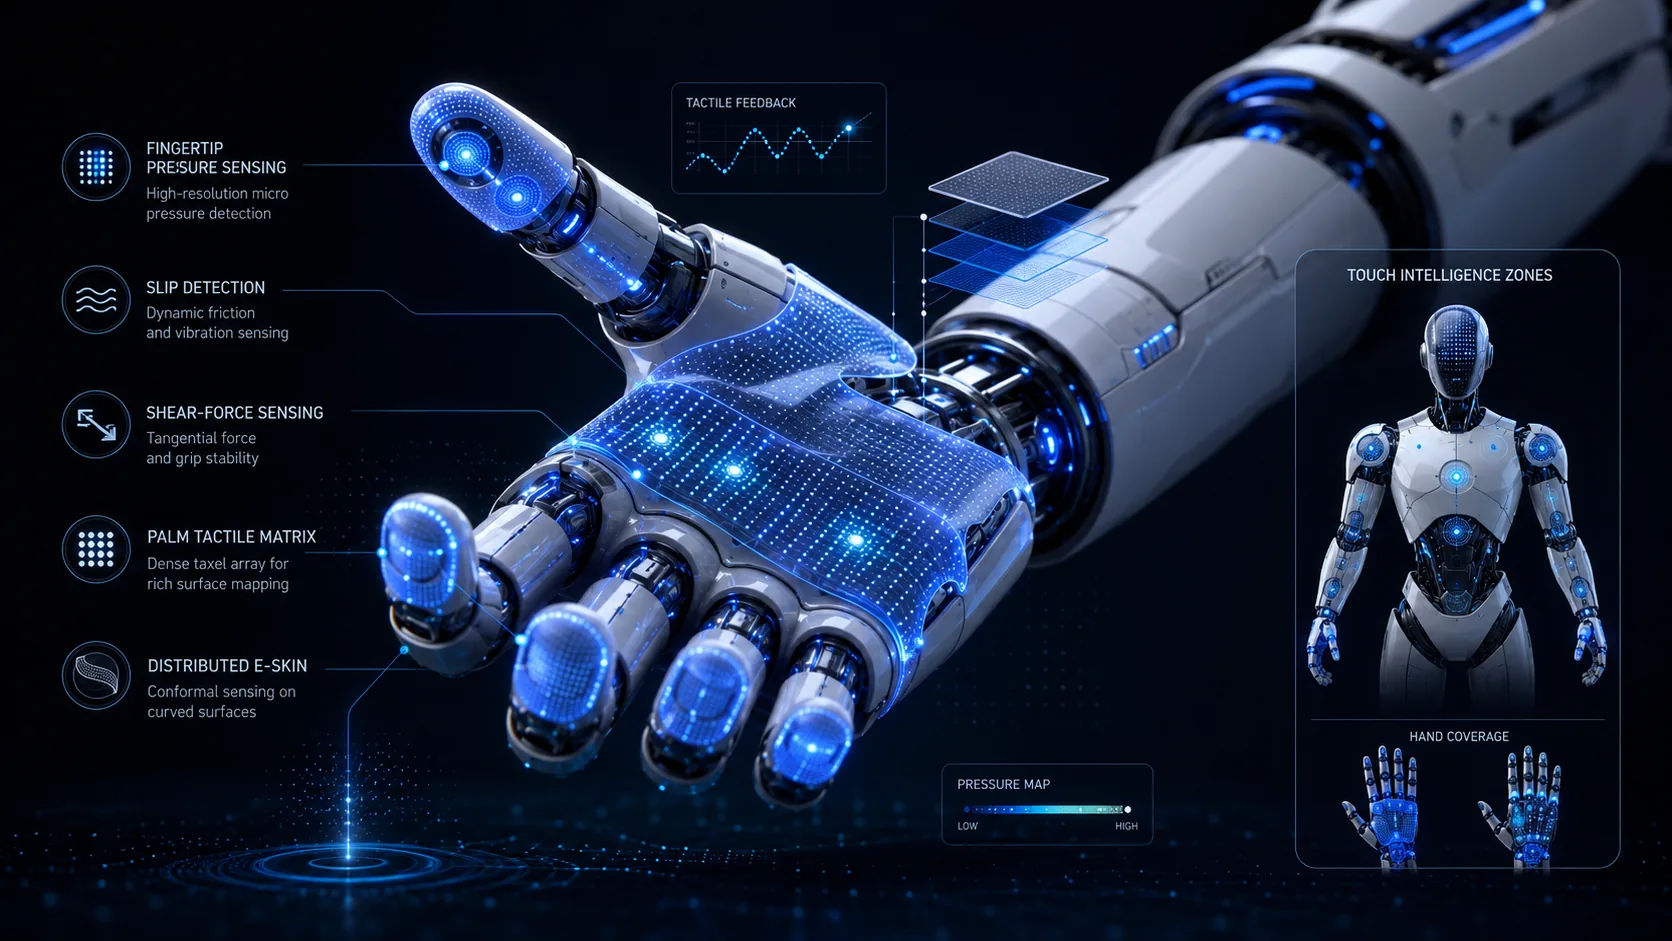
Le centre de pression s'est déplacé de 1,4 mm et la force tangentielle augmente, alors qu'aucune déformation de l'objet n'est détectée. Réduisez la force des doigts et déplacez le support vers le centre de la paume.
Détection du bout des doigts
Les capteurs haute résolution du bout des doigts capturent le contact, la pression, la texture, la force locale et le glissement précoce.
Peau tactile / e-skin
Des surfaces de détection flexibles recouvrent les doigts, les paumes et les structures incurvées du robot, de sorte que le contact est visible au-delà d'un seul point.
Aiguilles tactiles intégrées
La main, les capteurs, la fusion des signaux et le contrôle adaptatif de la poignée fonctionnent comme un seul système de manipulation en boucle fermée.
Pression, cisaillement, proximité et température.
Filtrage du bruit et carte de contact spatial.
Classe de glissement, d'impact, de déformation ou de préhension stable.
Objet, matériau, outil et objectif de travail.
Correction de l'adhérence, de la vitesse, de la pose et de l'enveloppe de force.
Le résultat est validé et renvoyé à la compétence.
Une main utile a besoin de signaux à faible latence, d'une carte de pression spatiale, d'une détection de glissement, de limites de déformation et d'un cycle de contrôle de préhension en boucle fermée.
Chaque contact devient un événement auditable et chaque correction réussie devient un candidat à une compétence opérationnelle validée.
La caméra voit l'objet. Le bras robotique le touche. MetaCore comprend le contact.
Le véritable travail commence là où s'arrête la vision : la pièce glisse, le joint résiste, la surface se déforme. Le MetaCore AI Expert lit la force, le couple et le champ tactile comme un seul historique d'événements physiques et aide le robot à ajuster son action avant qu'une panne ne se produise.
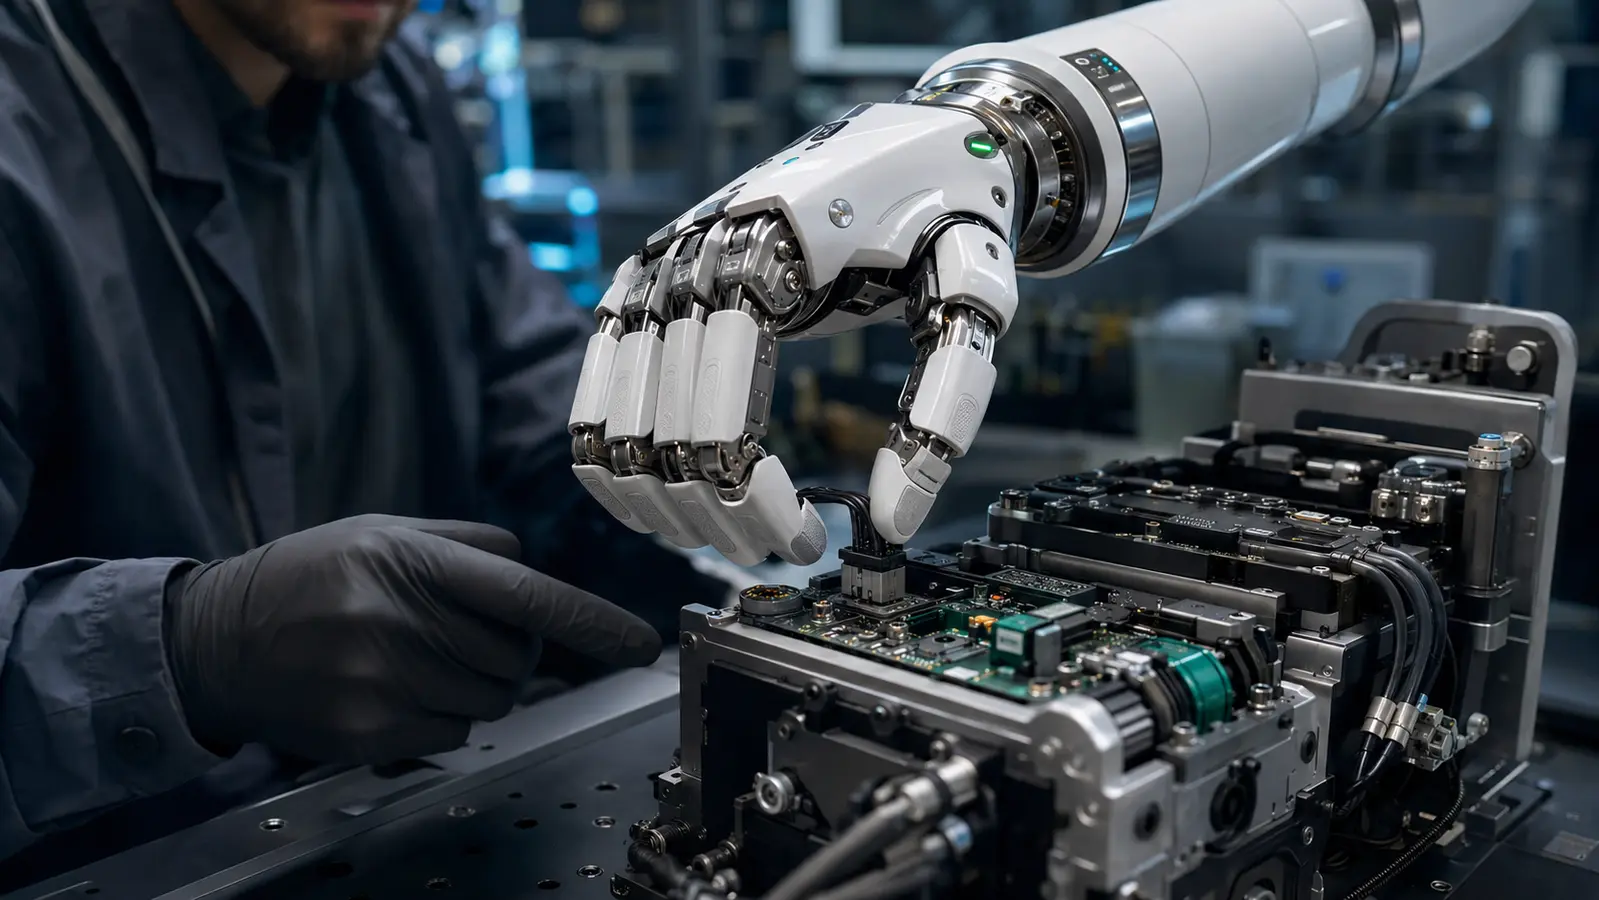
Le système a réduit la vitesse, libéré la force et corrigé le poignet sans interrompre la tâche. Ce profil de récupération a été enregistré en tant que candidat à l'approbation de l'ingénieur.
Pas seulement les doigts. Le cycle complet de teleoperation to deployment.
Une main adroite ne devient précieuse que lorsque la structure mécanique, la transmission, la détection tactile, le contrôle, la formation, la collecte de données, la formation stratégique et le déploiement sur site forment un cycle d'apprentissage fermé.
Disposition des doigts, distribution DoF, opposition du pouce, interface au poignet et emballage compact et utilisable.
Le câble tendineux, la liaison, l'engrenage, l'actionneur modulaire ou l'itinéraire mixte sont choisis en fonction de la tâche, du poids, de la fiabilité et du coût.
Les signaux de pression, de proximité, de température et de glissement transforment le contact en événements opérationnels.
Synergie multi-doigts, contrôle force-position, correction antidérapante et coordination poignet-main.
La démonstration humaine associe la stratégie de contact expert aux données d’action robotique.
La vidéo, l'action, le tactile, l'état de l'articulation, l'état de la pince et le profil de force sont capturés ensemble.
Les démonstrations et les échecs deviennent des candidats aux compétences, des tests de simulation et des portes de validation.
Seuls les schémas de manipulation validés passent de la formation au travail réel avec l'approbation humaine.
Structure mécanique
- Transmission d'entraînement
- Peau tactile/électronique
- Système de contrôle
- Fonctionnement / enseignement à distance
- Collecte de données multimodales
- Formation Simulation / Stratégie
- Déploiement sur site
- Mémoire de compétences opérationnelles
La main comme matériel
- Combien de doigts ?
- Combien de DoF ?
- Quel est le trajet en voiture ?
- Quelle vitesse et quelle force ?
La main comme boucle opérationnelle
- Quels événements de contact sont reconnus ?
- Quelles démonstrations sont devenues des compétences utilisées à plusieurs reprises ?
- Quels échecs ont amélioré la stratégie ?
- Quels modèles sont validés pour le déploiement ?
teleoperation_session:
  task: "insert_connector"
  robot_hand: "dexterous_hand_A"
  drive_route: "mixed_tendon_gear_modular"
  data_streams:
    - video
    - action_mapping
    - joint_state
    - gripper_state
    - tactile_pressure
    - slip_signal
    - force_profile
  contact_events:
    - stable_grip
    - micro_alignment
    - resistance_detected
    - successful_insertion
  metacore_outputs:
    - skill_candidate
    - failure_patterns
    - recommended_training_set
    - validation_required
    - deployment_gate
Les petits "muscles" linéaires décident travail robotique de précision.
Les micro-vérins électriques sont des modules d'actionnement linéaires compacts cachés dans les mains, les poignets, les petites pinces et les mécanismes de réglage fin. Grâce à des vis, des écrous, des guides, des retours et une protection limite, ils convertissent la rotation du moteur en un mouvement push-pull précis. Chez les humanoïdes, ces petits mécanismes décident souvent si le robot peut réinitialiser, aligner, tendre ou ajuster de manière fiable une tâche.
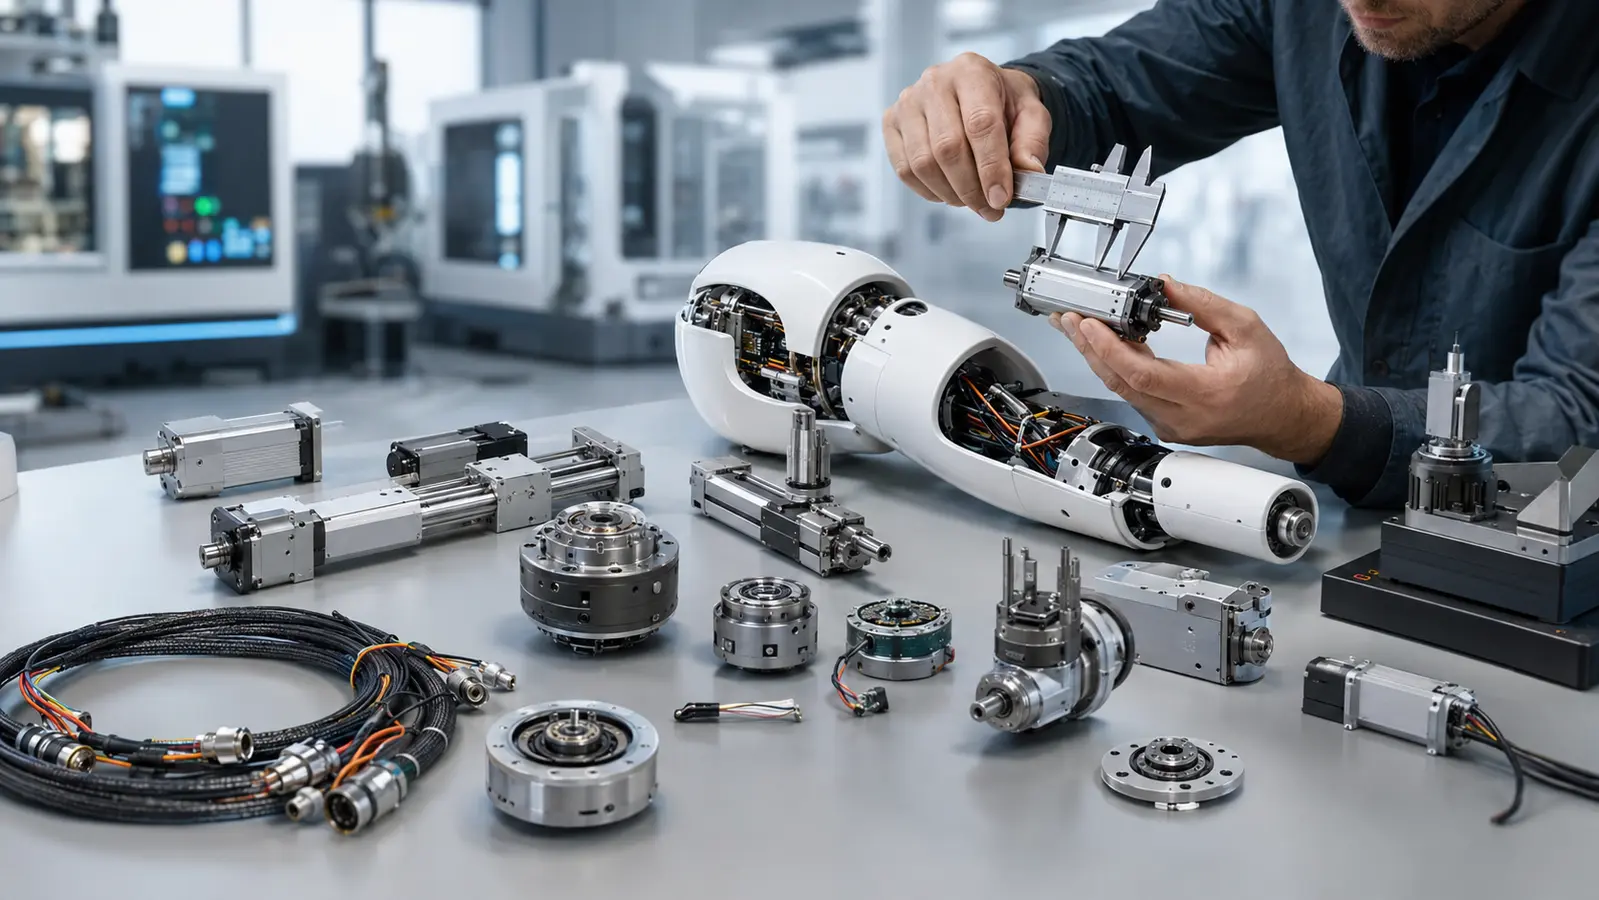
Mouvement linéaire à course courte pour l'éjection, la réinitialisation, le relâchement, l'ouverture et la correction locale.
Contrôle précis de la force et de la course pour les pinces, les fixations, les effecteurs terminaux et les mécanismes côté outil.
Actionnement fiable pour les verrous de sécurité, les limites mécaniques et les interfaces à changement rapide.
Une petite correction linéaire peut ajuster la précharge du câble et la réponse de la transmission des doigts.
Micro compensation pour les outils de poignet, calibrage, alignement et positionnement local précis.
Des capteurs intégrés et une protection de limite transforment une petite tige de poussée en un système contrôlé.
Pile de composants
- Moteur et accouplement
- Vis mère / vis à billes et écrou
- Tige de poussée ou table coulissante
- Structure de guidage et roulements
- Encodeur, retour et protection de limite
- Références de boîtiers et de montage
Critères de sélection
- Marge de poussée et de charge continue
- Course, vitesse et temps de réponse
- Répéter la précision du positionnement
- Jeu, friction et bruit
- Volume, poids et espace de câblage
- Cycle de vie, étanchéité et lubrification
micro_linear_actuation_event:
  component: "micro_tension_adjuster"
  actuator_type: "micro_electric_cylinder"
  work_object: "precision_adjustment"
  monitored_state:
    stroke_position: "2.4mm"
    thrust: "within_limit"
    backlash: "increasing"
    noise: "normal"
    temperature: "stable"
    limit_switch: "not_triggered"
  metacore_output:
    - reduce_adjustment_speed
    - inspect_screw_and_nut
    - update_cycle_maintenance_rule
    - compare_supplier_batch
    - require_validation_before_deployment
Une articulation est l'endroit où le mouvement devient stress mesurable.
Un humanoïde est construit autour de modules d’actionneurs articulaires récurrents. Chaque joint est un système mécatronique compact : moteur, transmission, capteurs, roulements, boîtier, câblage, chemin thermique et tableau de commande. MetaCore relie le comportement de l'actionneur au contexte de travail afin que la charge, la surchauffe, le jeu, la dérive de l'encodeur et les événements de maintenance deviennent des connaissances opérationnelles.
Le retour de force/couple révèle la charge, le contact, la sécurité et la véritable réponse articulaire pendant le travail.
Le réducteur harmonique, le réducteur planétaire, la vis à rouleaux et la vis à billes convertissent la puissance du moteur en mouvement utile.
Les moteurs sans cadre et les moteurs à coupelle creuse déterminent la densité de puissance, l'inertie, la réponse, le poids et la miniaturisation.
La chaleur, le jeu, les vibrations, le bruit, les anomalies de courant, la dérive du codeur, les événements d'impact et la fatigue du câblage deviennent des signaux de diagnostic.
Mouvement articulaire
↓
Retour du capteur
↓
Événement opérationnel
↓
Lien contexte de travail
↓
Aperçu du fournisseur/conception
↓
Règle de maintenance ou de refonte validée
Vue BOM du composant
- Moteur
- Réducteur ou vis
- Codeur / capteur de couple
- Roulements, boîtier, câblage
MetaCore View
- Dans quelle tâche le chargement s'est-il produit ?
- Quel mouvement provoque un pic de couple ?
- Après combien de cycles le jeu augmente-t-il ?
- Quelle maintenance ou correction de conception est validée ?
joint_event:
  joint: "right_knee_actuator"
  work_object: "stair_climbing_test"
  event_type: "torque_spike"
  sensor_state:
    torque: "above_expected"
    temperature: "rising"
    encoder: "micro_drift_detected"
    vibration: "increased"
  interpretation:
    likely_cause: "load concentration during step transition"
    confidence: 0.78
  knowledge_output:
    - reduce_acceleration_profile
    - inspect_reducer_backlash
    - update_maintenance_interval
    - send_supplier_feedback
Les petits matériaux décident fiabilité robotique à long terme.
PEEK n'est pas un substitut métallique bon marché. Il s'agit d'un polymère technique de haute qualité utilisé de manière sélective dans les petits composants robotiques où la légèreté, la résistance à l'usure, le faible bruit, la stabilité dimensionnelle et l'isolation électrique comptent plus que la simple résistance à la charge. Chez les humanoïdes, ces petits choix de matériaux affectent directement la charge de l'actionneur, l'inertie du bras, la durée de vie du câble, le bruit, la chaleur, les cycles de maintenance et la fiabilité sur le terrain.
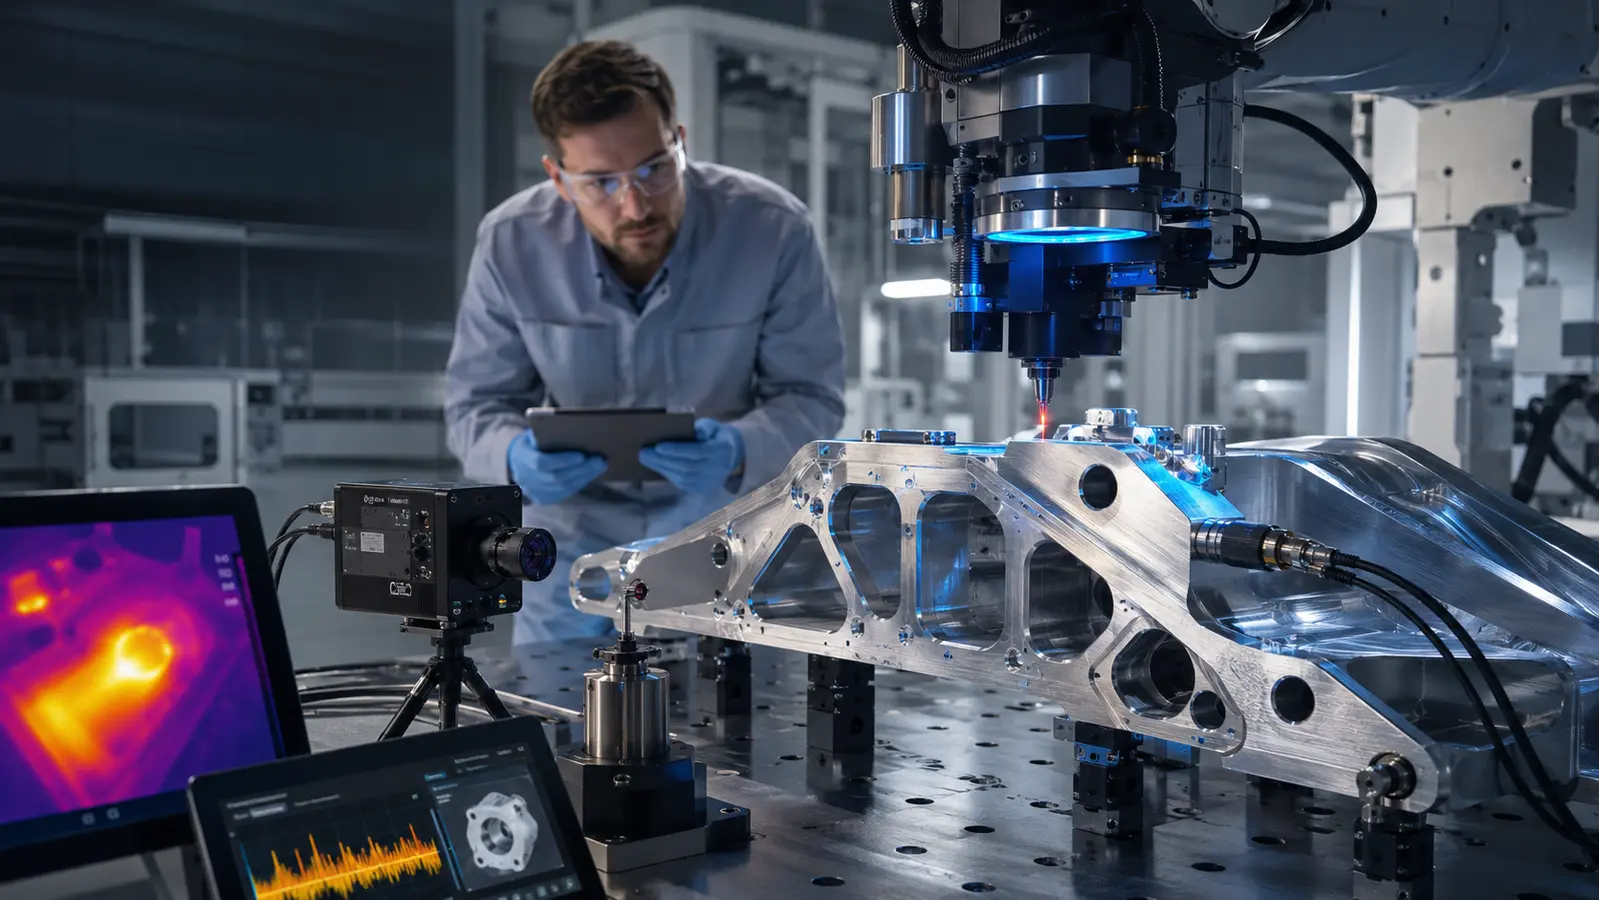
La réduction des grammes dans les doigts, les poignets, les guides et les petites pièces internes réduit l'inertie, la demande de couple et la charge de la batterie.
PEEK peut être utilisé dans les bagues, les manchons, les guides, les petits engrenages et les interfaces coulissantes où les cycles de friction s'accumulent.
Les paires de friction locales et les petites pièces de transmission peuvent fonctionner plus silencieusement que le contact métal sur métal lorsqu'elles sont conçues correctement.
Les supports de capteurs, les supports de contrôleur, les fixations de câbles et les supports côté moteur nécessitent un support mécanique et une isolation électrique.
Les jeux stables sont importants dans les joints miniatures, le routage des câbles, les zones d'encodeur et les flux de travail d'assemblage répétitifs.
PEEK nécessite toujours une validation du cycle de vie après précharge, chaleur, vibration et charges alternées avant la production en série.
PEEK use cases in humanoids:
- finger joints and tendon guides
- small internal gears and pulleys
- bushings / shaft sleeves / spacers
- wrist and hand cable routing parts
- bearing cages and low-load sliding parts
- sensor brackets and connector housings
- motor / controller insulating supports
- wire harness fixation and protection
Du métal où la force domine
- Châssis porteurs primaires
- Chemins d'impact hanche / genou / cheville
- Poulies primaires et noyaux de transmission lourds
- Joints structurels à haute rigidité
PEEK là où le comportement compte
- Composants miniatures à faible friction
- Pièces de transmission silencieuses au bras et au poignet
- Isolation électrique à proximité des capteurs et contrôleurs
- Guides, manchons et protection de câble stables
material_operational_event:
  component: "finger_tendon_guide"
  material: "PEEK"
  robot_area: "dexterous_hand"
  expected_value:
    - lightweight
    - low_friction
    - low_noise
    - dimensional_stability
  monitored_events:
    - wear_growth
    - noise_increase
    - clearance_drift
    - cable_friction
    - temperature_rise
    - creep_deformation
  metacore_outputs:
    - inspect_after_cycles
    - maintenance_rule
    - supplier_feedback
    - redesign_material_candidate
    - lifecycle_validation_gate
De la fabrication de précision à renseignement opérationnel.
Un robot humanoïde n’est pas un seul produit. Il s’agit d’un système composé de centaines de composants mécaniques, électroniques, de capteurs, d’énergie et de calcul. La fabrication de précision crée le corps, la pile robotique exécute le mouvement et MetaCore transforme l'exécution physique en connaissances opérationnelles.
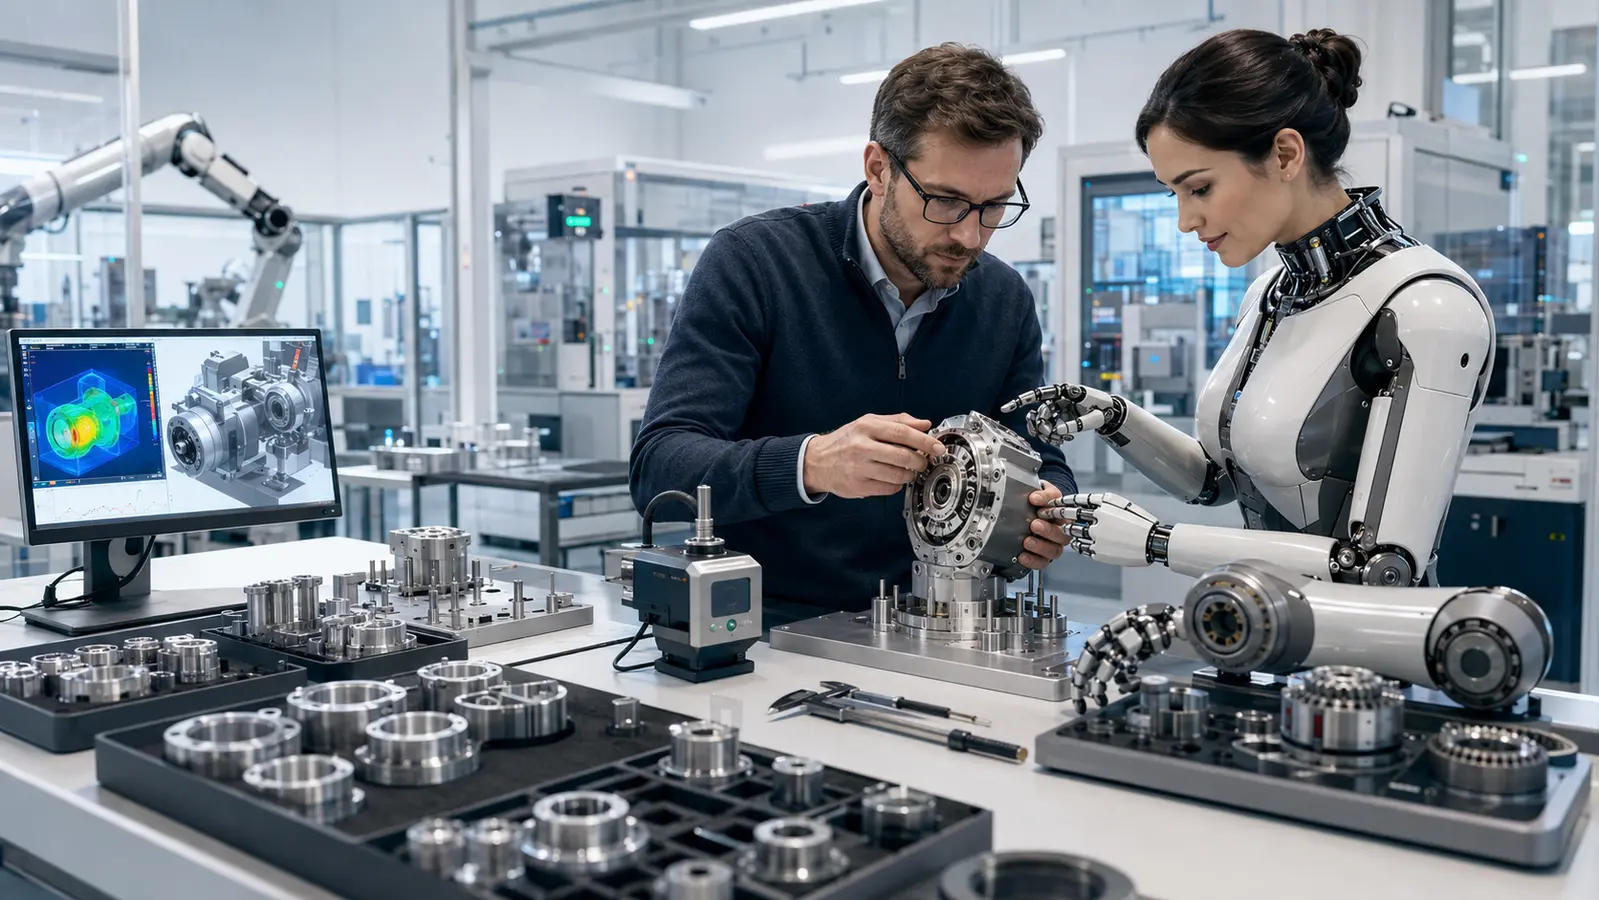
Boîtiers de joints, brides, supports, sièges de roulement, couvercles d'actionneurs et interfaces de précision.
Roulements à rouleaux croisés, roulements à section mince, entraînements harmoniques, réducteurs planétaires et contrôle du jeu.
PCB, SMT, BMS, cartes de commande du moteur, routage des signaux, faisceaux flexibles et résistance EMI.
Comportement des composants en travail réel : surchauffe, vibration, pic de couple, dérive du codeur, fatigue du câble.
La chaîne d'approvisionnement construit des composants
↓
Robot Stack exécute le mouvement
↓
Operational Événements capturer le comportement du champ
↓
MetaCore relie le comportement des composants au contexte de travail
↓
Des connaissances validées améliorent la conception, la maintenance et l’exploitation de la flotte
Vue de fabrication
- Qui a fabriqué la pièce ?
- Quel matériau et quel procédé ?
- Quelles sont les tolérances ?
- Quel est le résultat du test ?
MetaCore View
- Dans quel travail l'expérience partielle s'est-elle chargée ?
- Quel événement opérationnel est récurrent ?
- Quelle compétence ou quel mouvement cela a-t-il affecté ?
- Quelle correction valider pour la flotte ?
component_object:
  pièce: "knee joint housing"
  process: "CNC + anodizing"
  linked_skills:
    - walking
    - stair_climbing
    - kneeling
  operational_events:
    - torque_spike
    - overheating
    - vibration_growth
    - encoder_drift
  knowledge_output:
    - maintenance_rule
    - design_revision
    - supplier_feedback
    - fleet_update_after_validation
MetaCore ne contrôle pas un drone, mais groupes, catégories et contexte de mission.
MetaCore Robotics n'est pas un produit militaire et n'est pas destiné aux systèmes de frappe. Dans un environnement civil, il peut agir comme un opérateur de premier plan au-dessus des réseaux de drones, de robots et de capteurs : pour l'inspection, l'entretien du territoire, la coordination des secours, l'agriculture, la surveillance des infrastructures et la collecte de données environnementales.
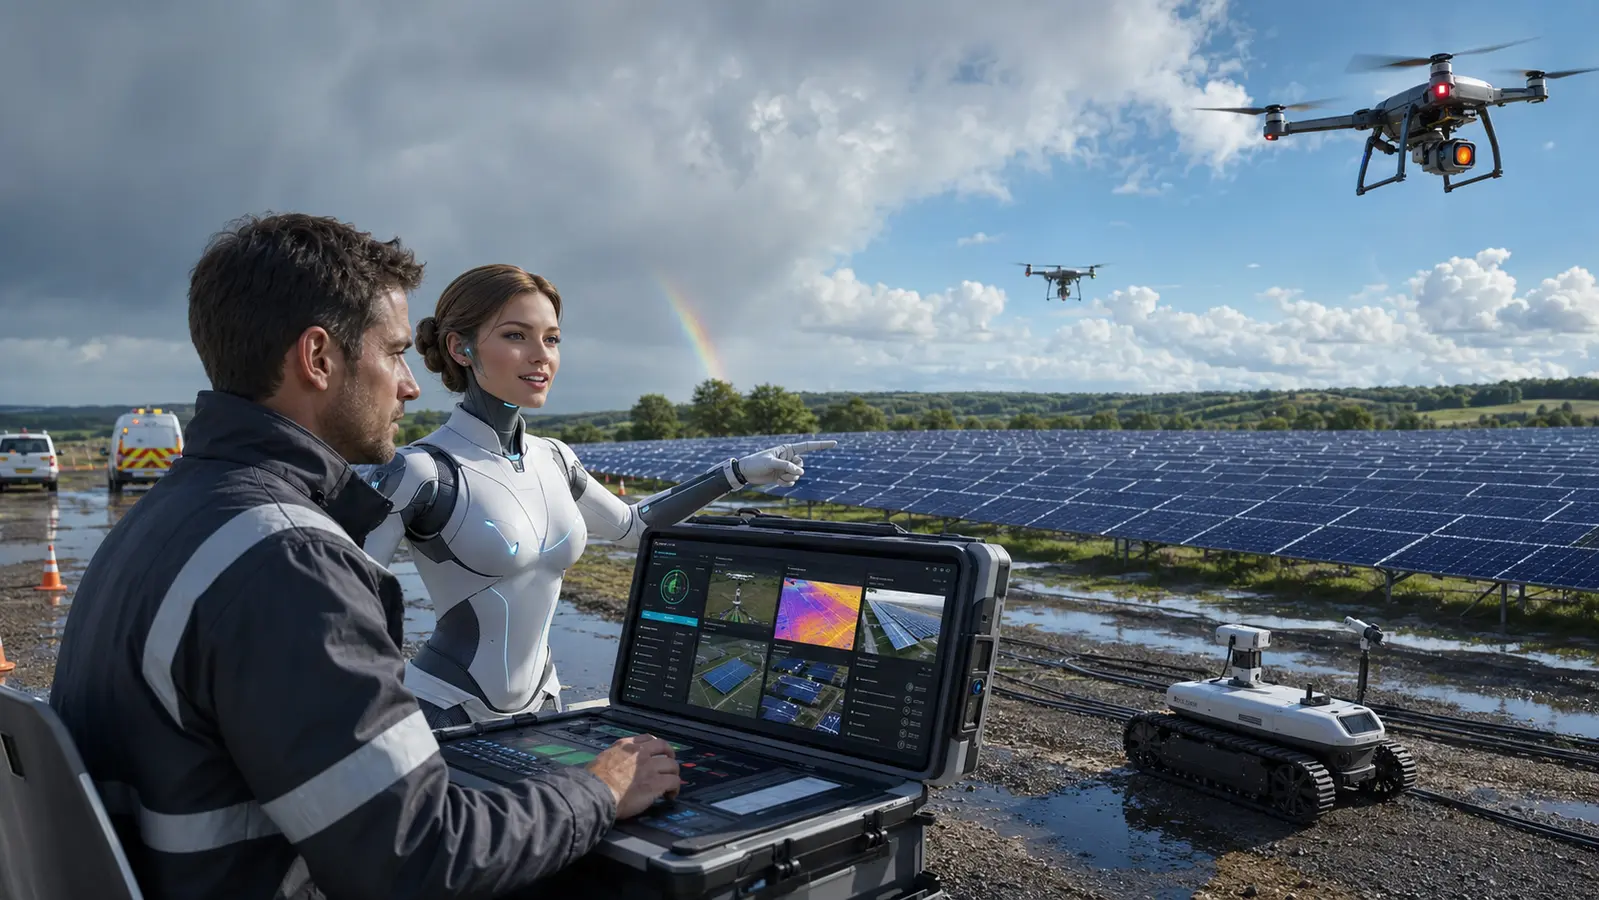
Les drones sont regroupés par rôle : inspection visuelle, surveillance thermique, cartographie, relais, agent de secours.
Tous les agents n’ont pas la même tâche. MetaCore attribue le travail par zone, risque, priorité et autorisation.
Ce ne sont pas des données brutes qui sont enregistrées, mais des événements : perte de liaison, chute de batterie, obstacle, déviation d'itinéraire, transfert humain.
Le MetaCore AI operator aide l'humain à voir l'état du groupe, à recommander des actions et à préparer une décision pour approbation.
Mission civile
↓
Groupes de drones/robots
↓
Catégories de rôles
↓
Politique de communication
↓
État opérationnel
↓
MetaCore AI Opérateur
↓
Approbation/transfert autorisé
↓
Connaissances opérationnelles validées
Sans MetaCore
- Chaque drone est surveillé séparément.
- L'opérateur se noie sous les caméras, la télémétrie et les alertes.
- Les événements restent souvent dans des journaux séparés.
- L'expérience est difficile à transférer à la prochaine mission.
Avec MetaCore
- Les agents sont gérés par groupes et catégories.
- L'opérateur voit l'état opérationnel global.
- Les événements sont classés et liés au contexte de la mission.
- Les connaissances validées reviennent à l'opération suivante.
network_object:
  mission: "Inspect solar park after storm"
  agent_groups:
    visual_scan: [drone_01, drone_02]
    thermal_check: [drone_03]
    relay_support: [drone_04]
    standby: [drone_05]
  categories:
    - infrastructure_inspection
    - safety_monitoring
    - anomaly_detection
    - operator_handoff
  operational_events:
    - route_blocked
    - weak_signal
    - battery_low
    - thermal_anomaly
    - human_review_required
  human_policy:
    approve_route_change: true
    approve_high_risk_area: true
    final_decision: "human"
Une démonstration humanoïde prouve sa capacité. Une chaîne d’approvisionnement validée prouve que nous sommes prêts.
Un humanoïde n'est pas seulement un robot, mais un système industriel : actionneurs, transmissions, bras, capteurs, contrôleurs, batteries, structure, harnais, équipements de test et processus de service. À la fin de la phase de démonstration, la vraie question n’est pas de savoir si le robot bouge, mais si la même qualité peut être répétée en série, maintenue sur le terrain et validée par des événements opérationnels réels.
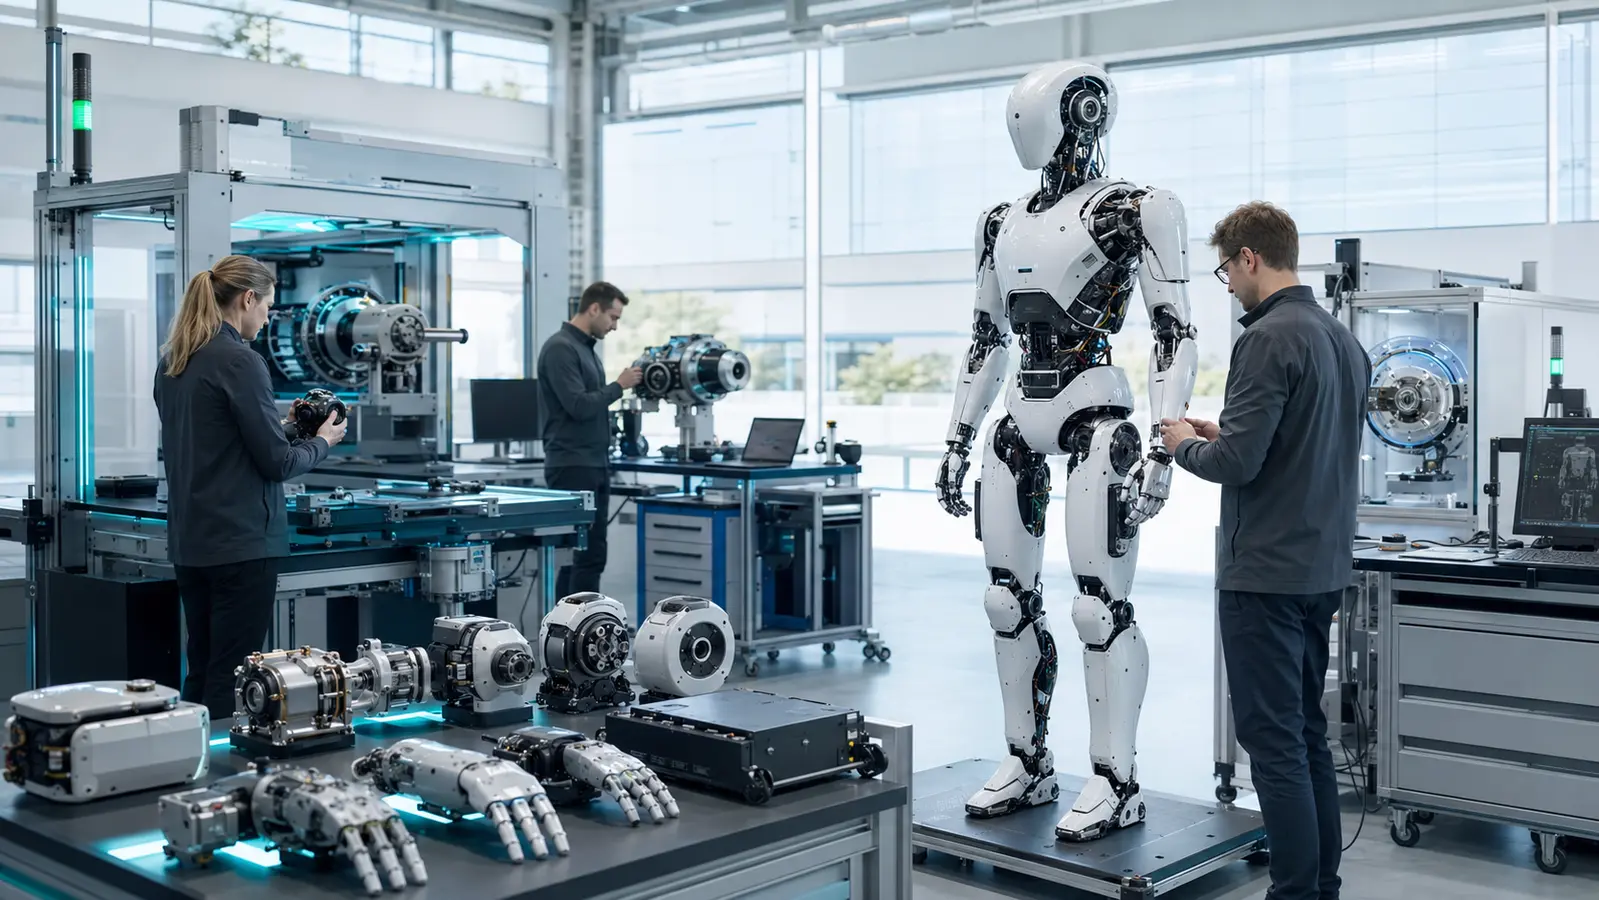
Version claire, matériau, méthode de mesure et critères de test.
Qualité des échantillons, discipline de livraison, traçabilité et processus reproductible.
Température, jeu, bruit, charge et modèle de défaillance.
Règles de maintenance claires, chemin de restauration et autorisation responsable.
Réglage manuel, petite quantité, débogage technique, itérations rapides et cycle de vie de service non encore prouvé.
Pièces identiques, cycles stables, qualité reproductible, gabarits d'étalonnage, tests de vieillissement et discipline d'assemblage.
Il ne s'agit pas d'une ligne de catalogue, mais d'une vérification d'échantillons, de données sur la durée de vie, des enregistrements de livraison, de l'état du contrat et de l'historique des échecs sur le terrain.
Après combien de cycles inspecter, quoi remplacer, où le risque réel augmente et comment les données de terrain reviennent à la conception.
Portefeuille de composants
↓
Pool de fournisseurs qualifiés
↓
Exemple de vérification
↓
Livraison en petits lots
↓
Tests de cycle de vie
↓
Operational Événements
↓
Décision de production de masse
↓
Connaissances en maintenance et en refonte
Vue de la carte du marché
- L'entreprise dispose d'un produit adapté.
- L'entreprise apparaît sur le schéma de la chaîne d'approvisionnement.
- Il existe une capacité technique.
- Il n’existe pas encore de fourniture de masse prouvée.
Vue validée de la chaîne d'approvisionnement
- L'échantillon a réussi les tests.
- Il existe un record de livraison en petites séries.
- Field événements montrent un cycle de vie stable.
- Règles de service et de refonte validées.
supplier_validation_event:
  component: "knee actuator reducer"
  supplier_status: "qualified_pool"
  robot_model: "humanoid_prototype_A"
  test_context: "stair_climbing_5000_cycles"
  events:
    - temperature_rise
    - backlash_growth
    - abnormal_noise
  outcome:
    reliability_score: 0.74
    mass_production_ready: false
    required_action: "extended_lifecycle_test"
  metacore_output:
    - supplier_feedback
    - maintenance_rule
    - redesign_candidate
    - next_validation_gate
Pas d'images séparées. Une chaîne de Cohérence Opérationnelle.
MetaCore LAB relie les décisions de l'opérateur, l'action robotique, l'état de l'actionneur, la validation des composants et la fiabilité humanoïde en un seul système compréhensible.

MetaCore conçoit des systèmes uniques de robotique, d'automatisation et Physical AI systèmes autour du travail réel.
Chaque projet est structuré autour d'une tâche spécifique, de la mécanique existante, de l'ingénierie électrique, des contrôleurs, de la pile robotique, des capteurs, des flux de données, des limites de sécurité et du point de décision humaine. Nous ne vendons pas de « AI pour robots » abstraits : nous concevons un système cohérent depuis la composante physique jusqu'au travail validé et à la mémoire opérationnelle.
Mécanique et mécatronique
Structure, joints, actionneurs, réducteurs, entraînements linéaires, effecteurs finaux, outils, tolérances et facilité d'entretien.
Génie électrique et automatisme
Alimentation, circuits de protection, PLC, servomoteurs, VFD, E/S, capteurs, SCADA et contrôle déterministe.
Robotics et réseautage
ROS2, NVIDIA Isaac, MoveIt, SDK du fournisseur, calcul de périphérie, OPC UA, MQTT, synchronisation temporelle et zones réseau sécurisées.
MetaCore Operational Coherence
Work Semantics, Work Objects, Exécution Intelligence, Operational Événements, boucle de connaissances et règles d'autorité étendue.
Vous avez un projet de robotique, CNC, d'automatisation ou multi-devices ?
Envoyez une demande : nous vous aiderons à concevoir un système unique, à connecter votre équipement existant et à préparer un cheminement sûr depuis le projet pilote jusqu'au déploiement validé.
Apportez-nous votre robot. Ajoutez le Field. Mesurez le DELTA.
Vous disposez déjà du robot, de la mécanique, de l’électronique et de la logique de contrôle. Pour le pilote, nous sélectionnons une tâche réelle, enregistrons la ligne de base AVANT, connectons MetaCore Field via une surface SDK/API/télémétrie autorisée et répétons la même tâche dans les mêmes limites de sécurité. Nous évaluons un DELTA mesurable, et non une promesse.
Votre robot tel qu'il est aujourd'hui
Nous enregistrons le temps d'enseignement actuel, le taux de réussite, les tentatives, les interventions, la récupération, la télémétrie et les efforts de réglage technique. Rien n'est jugé par des allégations marketing, uniquement par la tâche réelle sélectionnée.
Le même robot avec MetaCore Field
Nous mesurons si le robot préserve mieux le contexte de la tâche, détecte les écarts, réutilise l'expérience validée, transmet plus clairement les problèmes aux personnes et nécessite moins de réglages répétés.
Un robot. Un ingénieur. Une vraie tâche.
Humainoïdes, cobots, manipulateurs, AMR, robots d'inspection, systèmes CNC et autres Physical AI. Nous commençons par des données en lecture seule, puis, uniquement lorsque cela est justifié, passons à l'intégration limitée et mesurons le DELTA.
Vous construisez la machine et sa logique. MetaCore ajoute Digital Heart.
Pour les fabricants, MetaCore ne remplace pas la pile de mouvements. Digital Heart est une couche opérationnelle de cohérence pour le robot : contexte de tâche persistant, mémoire opérationnelle, réflexion liée aux preuves, connaissances en matière de défaillance/récupération et autorité étendue au-dessus du contrôle OEM existant.
La technologie des fabricants et intégrateurs exécute une action physique.
La politique, le mandat et la portée définissent quel rôle fixe les objectifs, les limites, la logique métier et approuve les décisions importantes.
| Capacité | Robotics Pile | MetaCore |
|---|---|---|
| Planification de mouvement / IK / trajectoire | ✓ | — |
| Commande moteur/micrologiciel | ✓ | — |
| Work Semantics | — | ✓ |
| Work Object / Mémoire opérationnelle | limited | ✓ |
| Exécution Intelligence | partial | ✓ contextuel |
| Operational Événements | logs | ✓ interprété |
| Connaissances validées au niveau de la flotte | limited | ✓ après approbation |
| Transfert humain/piste d'audit | varies | ✓ |
Vous avez un vrai travail. MetaCore lui donne une structure.
Le AI MetaCore Expert n’est pas un chatbot généraliste. Il devient un assistant convivial pour vos ingénieurs et opérateurs : comprend le contexte de travail, connecte les appareils, explique la situation et développe une mémoire opérationnelle fiable.
Vous possédez un atelier, un laboratoire d'électronique ou quelques appareils ?
MetaCore aide à assembler les processus dans un système clair. Votre équipe dispose d'un expert AI qui connaît le contexte de travail, aide à résoudre les problèmes et crée de l'ordre sans bureaucratie inutile.
Gérez-vous la production avec beaucoup d’équipements ?
MetaCore connecte les machines, les signaux, la documentation et les personnes en un seul réseau contrôlable. Vous avez une vue d'ensemble et, si nécessaire, vous pouvez explorer un appareil, un cycle ou un moment de risque spécifique.
Gérez-vous une logistique complexe sur plusieurs sites ?
Le AI MetaCore Expert peut travailler avec chaque équipe sur son lieu de travail tout en maintenant une structure de contrôle, de connaissances et de responsabilité partagée à travers le réseau.
Appareils, personnes, flux de données, points de décision et signaux existants sur une seule carte de travail.
Là où l’approbation humaine est requise, ce qui peut être automatisé et quels événements doivent devenir du matériel d’apprentissage.
Un véritable processus, des critères de mesure clairs et un chemin sûr du pilote à la compétence reproductible.
Les rôles autorisés fixent les objectifs, les limites et les priorités en vertu de la politique, du mandat et de la portée ; les modèles risqués suivent des portes d’approbation définies.
Les compétences ne sont pas publiées dans la flotte sans vérification et sans chemin de restauration clair.
Chaque événement d'exécution significatif doit être explicable, traçable et utilisable pour l'apprentissage.